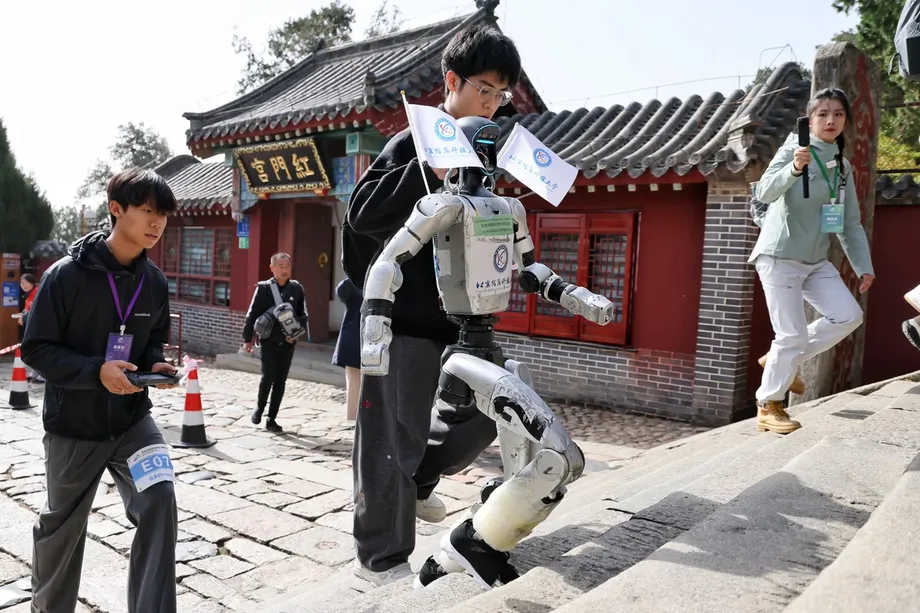
৩,১০০টির বেশি ধাপ রোবটকে চাপে ফেলেছে
চার পায়ে হাঁটা একটি রোবট চীনের মাউন্ট তাইয়ের ৩.৯ কিলোমিটার পথ ৪৩ মিনিট ৪১ সেকেন্ডে পাড়ি দিয়ে পাহাড়ি দৌড়ে জয়ী হয়েছে। এই প্রতিযোগিতায় পরীক্ষা করা হয়েছে, খাড়া পাথরের সিঁড়ি, অসমতল ভূমি ও ভঙ্গুর মালপত্র সামলে যন্ত্রগুলো চলতে পারে কি না। অন্য প্রতিযোগীরা ডিম, বোতলজাত পানি ও তরমুজ বহন করেছে, ফলে গতির মতো ভারসাম্যও গুরুত্বপূর্ণ হয়ে উঠেছিল।
সূচিপত্র
- ৩,১০০টির বেশি ধাপ রোবটকে চাপে ফেলেছে
- বিভিন্ন দৌড়ে যাচাই হয়েছে ভিন্ন দক্ষতা
- ডিম কেন কঠিন বোঝা
- পাথুরে পথে স্থির পায়ে হাঁটার চেয়েও বেশি কিছু দরকার
- অতিরিক্ত গরম হওয়ায় এক মানবসদৃশ রোবটের চড়াই থামে
- পর্যটকদের ব্যবহৃত পথে দ্রুত চড়াই
- এক্সোস্কেলেটন পরীক্ষায় মানুষও অংশ নিল
- ঐতিহাসিক পাহাড় প্রযুক্তির মঞ্চে
- মূল তথ্য
চীনের পূর্বাঞ্চলীয় শানডং প্রদেশের তাইআনে ২ নভেম্বর শুরু হওয়া প্রথম সিএমজি ওয়ার্ল্ড রোবট মাউন্ট তাই ক্লাইম্বিং প্রতিযোগিতায় প্রায় ৯০টি দল অংশ নেয়। রাষ্ট্রীয় সম্প্রচারমাধ্যম চায়না মিডিয়া গ্রুপের আয়োজনে অনুষ্ঠিত এই প্রতিযোগিতায় হংমেন থেকে ঝংতিয়ানমেন পর্যন্ত জনপ্রিয় হাঁটার পথ ব্যবহার করা হয়। পথে ছিল ৩,১০০টির বেশি সিঁড়ি এবং ৬০০ মিটারেরও বেশি উচ্চতা অতিক্রমের চড়াই।
চার পায়ের রোবটগুলোর মধ্যে দ্রুততম ছিল বেইজিং লিংই টেকনোলজির অংশপ্রতিষ্ঠান ইউনিট্রির এ২ মডেল। মানবসদৃশ রোবট বিভাগে জিশেন লিংইউয়ে দলের প্রতিযোগী তার অপেক্ষাকৃত ছোট নির্ধারিত পথটি ২৭ মিনিট ২৬ সেকেন্ডে শেষ করে জয়ী হয়। তৃতীয় বিজয়ী লিংসি ইন্টেলিজেন্ট ডি৫০ মালপত্র নিয়ে ১ ঘণ্টা ৫১ মিনিট ২৯ সেকেন্ডে পথ শেষ করে ৪০০ পয়েন্ট পায়।
বেশ কয়েকটি যন্ত্র সমস্যায় পড়ে। মাথায় ব্যান্ডানা বাঁধা একটি মানবসদৃশ রোবট পাথর বাঁধানো পথে পড়ে যায় এবং প্রকৌশলীদের হস্তক্ষেপের প্রয়োজন হয়। আরেকটি সিঁড়িতে পড়ে গিয়ে ময়লার পাত্রের পাশে থেমে যায়। ইয়ংদা ঝিচেং দলের অংশ নেওয়া ইউনিট্রি জি১-এর একটি উন্নয়ন মডেল অতিরিক্ত গরম হয়ে প্রতিযোগিতা থেকে সরে দাঁড়ায়। কর্মীরা সেটিকে পাহাড় থেকে নামিয়ে আনেন।
সফলভাবে চড়াই, পড়ে যাওয়া এবং একটি রোবটের সরে দাঁড়ানোর মধ্য দিয়ে প্রতিযোগিতাটি অস্বাভাবিক দৃশ্যের বাইরেও ব্যবহারিক উদ্দেশ্য পূরণ করেছে: ভূমি, বোঝা ও যাত্রার দৈর্ঘ্য একসঙ্গে সমস্যা তৈরি করলে রোবটগুলো কীভাবে কাজ করে, তা পরীক্ষা করা।
বিভিন্ন দৌড়ে যাচাই হয়েছে ভিন্ন দক্ষতা
আয়োজকেরা চারটি আনুষ্ঠানিক ইভেন্ট রেখেছিলেন: মানবসদৃশ রোবটের গতি, পা-যুক্ত রোবটের গতি, পা-যুক্ত রোবটের মালপত্র বহন এবং রোবোটিক এক্সোস্কেলেটন ব্যবহার করে সহায়তা। এ ছাড়া বিভিন্ন ধরনের ভূখণ্ডে চলাচল যাচাইয়ের জন্য ছিল একটি অনুসন্ধানমূলক চ্যালেঞ্জ। কয়েকটি বিভাগে নগদ পুরস্কারও ছিল।
মানবসদৃশ রোবটের গতির ইভেন্টে নির্ধারিত পথটি ছিল পুরো পাহাড়ি পথের চেয়ে ছোট। প্রায় ১.৬ কিলোমিটারের পথটি হংমেন স্কয়ার থেকে দৌমু প্রাসাদ পর্যন্ত বিস্তৃত ছিল এবং এতে ৬০০টির বেশি সিঁড়ি ছিল। এই পথ শেষ করা দলগুলো চাইলে দৌমু প্রাসাদ থেকে হুতিয়ান প্যাভিলিয়ন পর্যন্ত আরও কঠিন অংশে চেষ্টা করতে পারত।
তাই জিশেন টেকনোলজির ইইনই এনই০১ নামের বিজয়ী মানবসদৃশ রোবটটি বিজয়ী ইউনিট্রি এ২-এর থেকে ভিন্ন ধরনের চ্যালেঞ্জের মুখোমুখি হয়েছিল। তাদের সমাপ্তির সময় আলাদা দূরত্বের দুটি পৃথক প্রতিযোগিতার ফল। ফলাফল অনুসরণকারী পাঠকদের জন্য প্রধান ফলগুলো হলো:
- চার পায়ের রোবটের গতি: বেইজিং লিংই টেকনোলজির ইউনিট্রি এ২, ৪৩ মিনিট ৪১ সেকেন্ড।
- নির্ধারিত ছোট পথে মানবসদৃশ রোবটের গতি: জিশেন লিংইউয়ে দলের ইইনই এনই০১, ২৭ মিনিট ২৬ সেকেন্ড।
- মালপত্র বহন: লিংসি ইন্টেলিজেন্টের ডি৫০, ৪০০ পয়েন্ট এবং ১ ঘণ্টা ৫১ মিনিট ২৯ সেকেন্ডে পথ শেষ।
মালপত্র বহনের প্রতিযোগিতায় সাফল্যের মাপকাঠিও ছিল আলাদা। দ্রুত চড়াই গুরুত্বপূর্ণ ছিল, তবে মালামাল পরিবহনের জন্য পুরো যাত্রায় রোবটকে বোঝা সামলাতে হয়েছে। প্রকাশিত ফলে বিজয়ীর পয়েন্ট ও সময় দেওয়া হয়েছে, তবে নম্বর দেওয়ার পূর্ণ সূত্র ব্যাখ্যা করা হয়নি।
ডিম কেন কঠিন বোঝা
ডিম, মিনারেল ওয়াটার ও থার্মোসের ফ্লাস্কভর্তি ঝুড়ি বহনকারী রোবটগুলো এমন এক সমস্যার মুখে পড়ে, যা কেনাকাটার জিনিস নিয়ে সিঁড়ি ভাঙা যেকোনো মানুষের পরিচিত: বোঝার কারণে শরীরের ভারসাম্য ধরে রাখার ধরন বদলে যায়। প্রতিযোগিতার পরিবহনের কাজে তরমুজও ছিল আরেকটি ভারী ও আকারে বড় সামগ্রী।
প্রতিটি পা তোলার সময় রোবটকে নিজের ও বহন করা মালপত্রের মিলিত ওজন সামলে রাখতে হয়। সিঁড়িতে এর অর্থ, পরের ধাপে পা রাখার জায়গার সঙ্গে খাপ খাইয়ে বারবার বোঝা ওপরে তুলতে হয়। হঠাৎ নড়াচড়ায় রোবটের ভারসাম্য নষ্ট হতে পারে বা বহন করা জিনিস ক্ষতিগ্রস্ত হতে পারে। তাই সফলভাবে চড়াইয়ের জন্য পর্যাপ্ত শক্তির পাশাপাশি নিয়ন্ত্রিত চলাচলও দরকার।
ইউনিট্রি টেকনোলজির বিপণন ব্যবস্থাপক চেন শিইউন বলেন, মালপত্র বহনের ইভেন্টটি ছিল বহনক্ষমতা এবং চলার সময় ভরকেন্দ্র সামঞ্জস্য করার দক্ষতার কঠিন পরীক্ষা। সহজ কথায়, রোবটের পা ও মালপত্র নড়াচড়া করার সঙ্গে সঙ্গে তাকে নিজের ভারসাম্যও বদলাতে হয়।
চেন বলেন, এভাবে পরীক্ষা করা যন্ত্র ভবিষ্যতে পাহাড়ি এলাকায় সরবরাহ পৌঁছানো, জরুরি উদ্ধার এবং বাইরের পরিবেশ পরিদর্শনের কাজে লাগতে পারে। মালপত্র বেছে নেওয়ার পেছনে এসব কাজের যুক্তি রয়েছে: কঠিন পথে প্রয়োজনীয় জিনিস পৌঁছে দেওয়া একটি ব্যবহারিক কাজ, যেখানে পৌঁছানোর সময়ের পাশাপাশি পণ্যের অবস্থা অক্ষুণ্ণ থাকাও গুরুত্বপূর্ণ।
পাথুরে পথে স্থির পায়ে হাঁটার চেয়েও বেশি কিছু দরকার
মাউন্ট তাইয়ের পথে সিঁড়ি, সমতল অংশ ও পাথর বাঁধানো রাস্তা রয়েছে। মসৃণ পরীক্ষাগারের মেঝেতে সফলভাবে হাঁটা রোবটকে এমন ভূখণ্ডে আরও ঘন ঘন সমন্বয় করতে হয়; কোথায় পা ফেলবে এবং কত দ্রুত চলবে, তা ঠিক করতে হয়।
শানডং ইউবাওতে ইন্টেলিজেন্ট রোবোটিকসের উপমহাব্যবস্থাপক ঝৌ তোং বলেন, পাহাড়ের জন্য একটি নির্দিষ্ট হাঁটার ধরন উপযুক্ত ছিল না বলে দলটি চলাচলের কয়েকটি কৌশল তৈরি করে। এই পদ্ধতিতে বিভিন্ন কৌশলের সঙ্গে বাস্তব পরিবেশ থেকে সংগৃহীত বিপুল পরিমাণ তথ্য ব্যবহার করে প্রশিক্ষণও যুক্ত ছিল।
ঝৌ বলেন, রোবটকে চড়াইয়ে ওঠা, সমতল ভূমিতে দ্রুত চলা, এমনকি দৌড়ানোর উপযোগী নড়াচড়া নিজে থেকে খুঁজে বের করতে সক্ষম করার চেষ্টা করা হয়েছে। পথ বদলালেও স্থিতিশীলতা ও গতি ধরে রাখাই ছিল লক্ষ্য।
গেইট হলো পা নাড়ানোর একটি ধরন। ফুটপাত ছেড়ে সিঁড়ি বেয়ে ওঠার সময় মানুষ প্রায় না ভেবেই হাঁটার ধরন বদলে নেয়। রোবটের নিয়ন্ত্রণ সফটওয়্যারকে একই ধরনের সিদ্ধান্ত নিতে হয়, আর তাকে সোজা রাখতে মোটরগুলোকে যথেষ্ট নির্ভুলভাবে সেই নড়াচড়া সম্পন্ন করতে হয়।
অতিরিক্ত গরম হওয়ায় এক মানবসদৃশ রোবটের চড়াই থামে
অতিরিক্ত গরম হয়ে ইয়ংদা ঝিচেং দলের ইউনিট্রি জি১-এর উন্নয়ন মডেলটি প্রতিযোগিতা থেকে সরে দাঁড়ায়। নিরাপত্তার কথা বিবেচনা করে এর পরিচালনাকারী দলটি প্রত্যাহারের সিদ্ধান্ত নেয় এবং কর্মীরা যন্ত্রটিকে পাহাড় থেকে নামিয়ে আনেন।
দীর্ঘ সময় ধরে চড়াইয়ে রোবটকে অভিকর্ষের বিপরীতে নিজের ওজন তুলতে হয়। কাজ করার সময় মোটর, পাওয়ার ইলেকট্রনিকস এবং অন্যান্য যন্ত্রাংশে তাপ তৈরি হয়। ব্যাটারির ক্ষমতা ও চলমান অংশগুলোর শক্তির পাশাপাশি সেই তাপ নিয়ন্ত্রণ করাও সহনশীলতার অংশ।
জি১-এর সরে দাঁড়ানো পথের অন্য অংশে চোখে পড়া পড়ে যাওয়ার ঘটনাগুলোর চেয়ে আলাদা একটি চ্যালেঞ্জ তুলে ধরে। সোজা হয়ে দাঁড়িয়ে থাকা একটি শর্ত; দীর্ঘ চড়াইয়ে কাজ চালিয়ে যাওয়া আরেকটি। যন্ত্র মেরামত করা বা চলতে না পারলে সরিয়ে নেওয়ার জন্যও প্রকৌশলীদের প্রস্তুত থাকতে হয়েছে।
প্রতিযোগিতায় এসব চাহিদা একই যাত্রায় একত্র হয়েছিল। ঢাল বেয়ে ওঠার জন্য যথেষ্ট শক্তি, সিঁড়িতে নির্ভরযোগ্যভাবে পা রাখা এবং চড়াই চলতে থাকলেও কাজ চালিয়ে যাওয়ার মতো সহনশীলতা একটি যন্ত্রের দরকার ছিল।
পর্যটকদের ব্যবহৃত পথে দ্রুত চড়াই
ইউনিট্রি এ২-এর বিজয়ী সময় ছিল ৩.৯ কিলোমিটার পথের জন্য ৪৪ মিনিটেরও কম। চীনের রাষ্ট্রীয় সম্প্রচারমাধ্যমে প্রচারিত তুলনা অনুযায়ী, বেশিরভাগ পর্যটকের এই পথ শেষ করতে অন্তত দুই ঘণ্টা লাগে।
তুলনার জন্য দুই ঘণ্টা ধরলে, রোবটটি ওই সময়ের প্রায় ৩৬ শতাংশে পথ শেষ করেছে, অর্থাৎ প্রায় ৭৬ মিনিট কম সময়ে। ৬০০ মিটারেরও বেশি চড়াইয়ের পথে এর গড় অগ্রগতির গতি ছিল ঘণ্টায় প্রায় ৫.৪ কিলোমিটার।
পর্যটকদের সঙ্গে এই তুলনা রোবটটির গতির একটি পরিচিত ধারণা দেয়। প্রতিযোগিতার ফলাফল এটিও দেখায়, কেন গতির ইভেন্ট আলাদা বিভাগে ভাগ করা হয়েছিল: মানবসদৃশ রোবটের নির্ধারিত পথ ছিল ছোট, আর মালপত্র বহনে বিজয়ী রোবটটি পণ্য পরিবহনের কাজ শেষ করতে প্রায় দুই ঘণ্টা সময় নিয়েছিল।
এক্সোস্কেলেটন পরীক্ষায় মানুষও অংশ নিল
এক্সোস্কেলেটন সহায়তা ইভেন্টে পাহাড়ে নিয়ে আসা হয়েছিল ভিন্ন ধরনের যন্ত্র। রোবটকে একা পথে পাঠানোর বদলে, এক্সোস্কেলেটন এটি পরা ব্যক্তিকে সহায়তা করে। বাইরের একটি কাঠামো ও যান্ত্রিক সহায়তার মাধ্যমে চলাচল সহজ করা হয়।
এটি যুক্ত হওয়ায় প্রতিযোগিতার পরিধি একা রোবটের চলাচলের বাইরে মানুষের সঙ্গে সরাসরি কাজ করা যন্ত্র পর্যন্ত বিস্তৃত হয়। পাহাড়ি সিঁড়িতে বারবার ওপরে ওঠার সময় সহায়তা দেওয়া একটি ভিন্ন প্রকৌশলগত কাজ; নিজের পা রাখার জায়গা বেছে নেওয়া স্বয়ংক্রিয় রোবট তৈরির কাজ তার থেকে আলাদা।
অনুষ্ঠানে হাঁটার জন্য ব্যবহৃত বাস্তব পরিবেশে দুই ধরনের পদ্ধতিই তুলে ধরা হয়। গতি ও মালপত্র পরিবহনের পাশাপাশি আয়োজকেরা একটি অনুসন্ধানমূলক চ্যালেঞ্জও রেখেছিলেন। এর ফলে নির্দিষ্ট গন্তব্যে কত দ্রুত পৌঁছানো যায়, শুধু তা নয়, বিভিন্ন ধরনের ভূখণ্ডে যন্ত্র কীভাবে চলে, সেটিও যাচাই করা হয়।
ঐতিহাসিক পাহাড় প্রযুক্তির মঞ্চে
মাউন্ট তাই ইউনেসকোর বিশ্ব ঐতিহ্যবাহী স্থান এবং চীনের সাংস্কৃতিকভাবে সবচেয়ে গুরুত্বপূর্ণ পাহাড়গুলোর একটি। বহু শতাব্দী ধরে সম্রাটেরা সেখানে বিভিন্ন অনুষ্ঠানে যোগ দিতে যেতেন, আর চীনা পুরাণে পাহাড়টির বিশেষ স্থান রয়েছে।
প্রতিযোগিতার পথটি ছিল দর্শনার্থীদের পরিচিত একটি পথ, যা ওয়ানশিয়ান টাওয়ার ও দৌমু প্রাসাদের মতো দর্শনীয় স্থানকে যুক্ত করেছে। পুরো পথটি পাহাড়ের কিছুটা ওপরে ঝংতিয়ানমেনে শেষ হয়েছে, আর মানবসদৃশ রোবটের নির্ধারিত পথটি আরও আগে দৌমু প্রাসাদে শেষ হয়েছে।
রোবটগুলো চড়াইয়ে ওঠার সময় পর্যটকেরা থেমে সেগুলো দেখেছেন এবং ছবি তুলেছেন। তাইআনের সংস্কৃতি ও পর্যটনবিষয়ক এক কর্মকর্তা প্রতিযোগিতাটিকে বাস্তব পাহাড়ি পরিবেশে অনুষ্ঠিত বিশ্বের প্রথম রোবট প্রতিযোগিতা বলে বর্ণনা করেন। প্রযুক্তি, খেলাধুলা ও পর্যটনকে যুক্ত করার উপায় হিসেবেও তিনি এর কথা তুলে ধরেন।
তাইআনের পর্যটন কর্তৃপক্ষ জানায়, তারা এই অনুষ্ঠান ঘিরে শিক্ষামূলক ভ্রমণ ও প্রযুক্তি অভিজ্ঞতার সুযোগ খতিয়ে দেখার পরিকল্পনা করেছে। শহরটির জন্য প্রতিযোগিতাটি ছিল প্রতিষ্ঠিত সাংস্কৃতিক পর্যটনকেন্দ্রে ভ্রমণের আরেকটি কারণ। আর রোবট নির্মাতাদের জন্য একই প্রাচীন পথ আধুনিক যন্ত্র পরীক্ষা করার কঠিন ক্ষেত্র হয়ে উঠেছিল।
মূল তথ্য
- শানডংয়ের মাউন্ট তাইয়ে ২ নভেম্বর শুরু হওয়া প্রতিযোগিতায় প্রায় ৯০টি দল অংশ নেয়।
- পুরো পথটি ছিল ৩.৯ কিলোমিটার দীর্ঘ, এতে ছিল ৩,১০০টির বেশি সিঁড়ি এবং ৬০০ মিটারেরও বেশি চড়াই।
- চার পায়ের রোবটের গতির ইভেন্টে বেইজিং লিংই টেকনোলজির ইউনিট্রি এ২ ৪৩ মিনিট ৪১ সেকেন্ডে জয়ী হয়।
- বিজয়ী মানবসদৃশ রোবটটি অপেক্ষাকৃত ছোট নির্ধারিত পথ ২৭ মিনিট ২৬ সেকেন্ডে শেষ করে।
- মালপত্র বহনের ইভেন্টে লিংসি ইন্টেলিজেন্ট ডি৫০ ৪০০ পয়েন্ট পেয়ে জয়ী হয়।
- অতিরিক্ত গরম হওয়ার পর ইউনিট্রি জি১-এর একটি উন্নয়ন মডেল প্রতিযোগিতা থেকে সরে দাঁড়ায়, আর অন্য প্রতিযোগীরা পড়ে যায়।
- ইভেন্টগুলোতে গতি, ভারসাম্য, বহনক্ষমতা, সহনশীলতা এবং পাহাড়ে ওঠার সময় মানুষকে সহায়তার দক্ষতা যাচাই করা হয়।