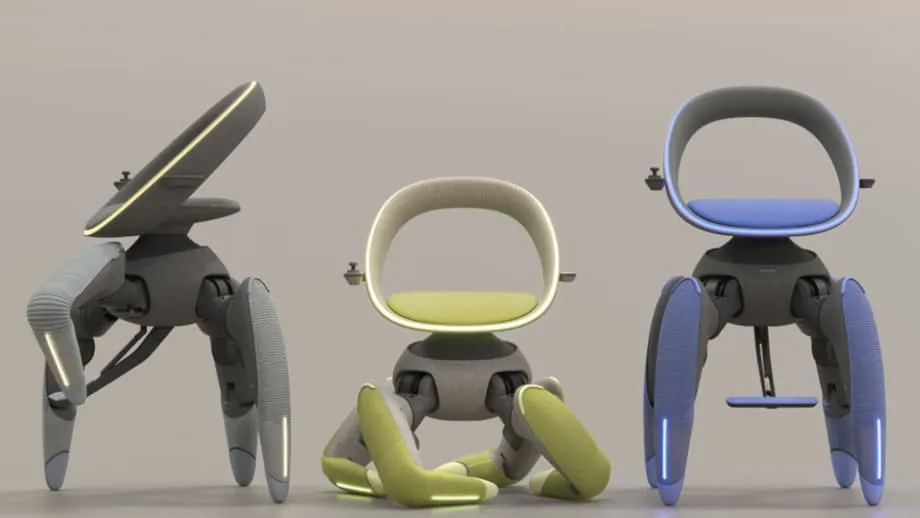
চাকার যেখানে চলা কঠিন, সেখানে হাঁটে এই চেয়ার
টয়োটা ‘ওয়াক মি’ উন্মোচন করেছে—কমপ্যাক্ট এক রোবটিক চলাচল-সহায়ক চেয়ার, যা আক্ষরিক অর্থেই হাঁটে। ২০২৫ সালের টোকিও জাপান মোবিলিটি শোতে দেখানো এই ধারণানির্ভর চেয়ারটি চাকার বদলে চলার জন্য তৈরি। হুইলচেয়ার ব্যবহারকারীদের চলাচলে বাধা তৈরি করা নানা চ্যালেঞ্জ মোকাবিলাই এর লক্ষ্য—সিঁড়ি, নুড়িপাথরের পথ, সরু প্রবেশপথ থেকে শুরু করে গাড়িতে ওঠার উঁচু ধাপ পর্যন্ত। প্রাণীর পায়ের মতো বাঁকানো ও ওঠানামা করা চারটি সংযুক্ত পায়ে ভর করে চেয়ারটি চলে। যাত্রা শেষে সহজে গুছিয়ে রাখার জন্য এটি নিজেই ভাঁজ হয়ে যায়।
সূচিপত্র
- চাকার যেখানে চলা কঠিন, সেখানে হাঁটে এই চেয়ার
- হাঁটা চেয়ারটি যেভাবে কাজ করে
- প্রাণীর চলন অনুসরণে তৈরি পা
- সেন্সর ও ভারসাম্য
- নিয়ন্ত্রণ ও ইন্টারফেস
- সিঁড়ি বেয়ে ওঠা ও অসমতল পথে চলা
- ছোট করে ভাঁজ হয়, সহজে বহন করা যায়
- সংকীর্ণ জায়গায় দৈনন্দিন ব্যবহারের উপযোগী
- সবার জন্য চলাচল নিশ্চিত করার টয়োটা-কৌশলের অংশ
- সর্বসাধারণের জন্য উন্মুক্ত করার আগে চ্যালেঞ্জ
- পায়ে চলা যন্ত্রকে যা আলাদা করে
- নকশার খুঁটিনাটি কেন গুরুত্বপূর্ণ
- মূল কথা
রোবোটিকস, কৃত্রিম বুদ্ধিমত্তা ও মানবদেহের উপযোগী নকশার সমন্বয়ে তৈরি চেয়ারটি মাটির অবস্থা বদলালেও ব্যবহারকারীকে স্থিতিশীল আসন দেওয়ার লক্ষ্য রাখে। প্রতিটি পা নরম আবরণে ঢাকা, যার ভেতরে মোটর ও সেন্সর লুকানো আছে। এতে চেয়ারটির চেহারা বন্ধুসুলভ হয়েছে এবং পোশাক বা আসবাবে আটকে যাওয়ার ঝুঁকিও কমেছে। বাঁকানো পিঠ-সমর্থক আসনটি মেরুদণ্ডকে সহায়তা করে। দুই পাশের হাতল হাত রাখার জায়গা এবং সহজ স্টিয়ারিং নিয়ন্ত্রণ—দুই কাজেই ব্যবহৃত হয়। হাতল ঘুরিয়ে দিক বদলানো, বোতাম চেপে দিক পরিবর্তন, কিংবা ‘রান্নাঘর’ বা ‘আরও দ্রুত’—এ ধরনের নির্দেশ মুখে বলে হাত ব্যবহার না করেই চলাচল করা যায়। হাতলের ওপরের ছোট পর্দায় ব্যাটারির চার্জ ও অতিক্রান্ত দূরত্ব এক নজরে দেখা যায়।
যেসব জায়গায় চাকার চলাচলে সবচেয়ে বেশি সমস্যা হয়, সেগুলোকে লক্ষ্য করেছে ওয়াক মি। সিঁড়ি বেয়ে ওঠার সময় প্রথমে প্রতিটি ধাপ পরীক্ষা করা হয়, তারপর চেয়ারকে কেন্দ্রস্থ ও ভারসাম্যপূর্ণ রাখতে ছন্দময়ভাবে টেনে ও ঠেলে তোলা হয়। বাগানের পাথর থেকে শুরু করে ক্ষয়ে যাওয়া দরজার চৌকাঠ—অসমতল পৃষ্ঠে সেন্সর ও ভারসাম্য-ব্যবস্থা তাৎক্ষণিকভাবে পায়ের ভঙ্গি ও কাত হওয়ার মাত্রা বদলে কাজ করে। সাধারণ ব্যবহারে পুরো দিন চালানোর উপযোগী ব্যাটারি এতে রাখা হয়েছে, যা রাতে সাধারণ বৈদ্যুতিক সকেটে চার্জ করা যায়। জয়েন্ট অতিরিক্ত গরম হচ্ছে কি না, নিরাপত্তা সেন্সরগুলো তা নজরে রাখে এবং প্রয়োজনে ব্যবহারকারীর সুরক্ষায় ব্যবস্থা থামিয়ে দেয়।
হাঁটা চেয়ারটি যেভাবে কাজ করে
মূলত, ওয়াক মি মানুষের আসনকে ঘিরে তৈরি চার পায়ের একটি রোবট। সেন্সর থেকে আসা অবিরাম তথ্যের ভিত্তিতে চারটি স্বতন্ত্র পা ওঠে, বাঁকে এবং মাটি স্পর্শ করে। নিয়ন্ত্রণ সফটওয়্যার সামনে কী আছে তা দেখে, ওজন কীভাবে বণ্টিত হচ্ছে তা পরীক্ষা করে এবং মাটির অবস্থা বদলালে আরোহীকে স্থিতিশীল রাখতে চেয়ারের ভিত্তি ও আসনের কাত হওয়ার মাত্রা ঠিক করে। ঘরের ভেতরে বা ব্যস্ত জনপরিসরে শান্ত ও নিরাপদ অনুভূতি দেয়—এমন স্থির, অনুমানযোগ্য চলাচলই এর লক্ষ্য।
প্রাণীর চলন অনুসরণে তৈরি পা
খাড়া ও অসমতল মাটিতে নিশ্চিন্তে চলতে পারে—এমন প্রাণীদের চলন নিয়ে গবেষণা করেছেন নির্মাতারা। ঢালে আত্মবিশ্বাসের সঙ্গে চলতে ছাগলের চলন এবং পাশের দিকে স্থিতিশীলভাবে এগোতে কাঁকড়ার চলন থেকে অনুপ্রেরণা নেওয়া হয়েছে। চেয়ারটি সিঁড়ি বেয়ে ওঠার সময় সামনের পাগুলো প্রথমে ধাপের উচ্চতা যাচাই করে, তারপর ধাপ আঁকড়ে আসনটিকে ওপরে টানে; পেছনের পাগুলো ঠেলা ও ভর দেওয়ার কাজ করে। ব্যবহারকারীকে ভারসাম্যপূর্ণ রাখতে এই ধাপগুলো মসৃণভাবে বারবার করা হয়। নুড়ি বা অসমতল ফুটপাতে আসন সমতল রাখতে প্রতিটি পা নিজের পদক্ষেপের দৈর্ঘ্য কমায় বা বাড়ায়।
সেন্সর ও ভারসাম্য
লিডার, ক্যামেরা ও রাডারের সমন্বয়ে আশপাশের পরিবেশ স্ক্যান করে কার্পেটের কিনারা, খেলনা ও দরজার চৌকাঠের মতো বাধা শনাক্ত করা হয়। বড় ধরনের চলাচলের আগে আরোহী ঠিক মাঝখানে আছেন কি না, ওজন-সেন্সর তা পরীক্ষা করে। কোনো ব্যক্তি বা বস্তু চেয়ারটির পথে এলে সংঘর্ষ শনাক্তকারী রাডার সঙ্গে সঙ্গে থামার সংকেত দেয়। কাত হওয়া বা ভারের পরিমাপ সীমার দিকে গেলে উল্টে যাওয়া ঠেকাতে নিয়ন্ত্রক পায়ের অবস্থান আরও প্রশস্ত করে বা আসন সরিয়ে নেয়। এই অবিরাম সমন্বয়ের কারণেই পায়ে ভর করে চলাচল ঝাঁকুনিপূর্ণ না হয়ে মসৃণ লাগে।
নিয়ন্ত্রণ ও ইন্টারফেস
পাশের হাতল ঘুরিয়ে দিক নিয়ন্ত্রণ করা যায়; নির্দিষ্টভাবে দিক ও গতি বদলানোর জন্য রয়েছে বোতাম। ‘রান্নাঘর’ বলে গন্তব্য ঠিক করা বা ‘আরও দ্রুত’ বলে গতি বদলানোর মতো সহজ নির্দেশে হাত ব্যবহার না করেও চেয়ার চালানো যায়। ছোট পর্দায় অবশিষ্ট ব্যাটারি ও অতিক্রান্ত দূরত্ব দেখা যায়, ফলে দিনের পরিকল্পনা করা সহজ। একবার চার্জে পুরো দিন চালানোর উপযোগী করে ব্যবস্থা তৈরি করা হয়েছে; চার্জ দিতে সাধারণ বৈদ্যুতিক সকেটে প্লাগ করলেই চলে। জয়েন্টের ভেতরের সেন্সর তাপমাত্রা ও বিদ্যুৎ ব্যবহারের মাত্রা পর্যবেক্ষণ করে। কোনো জয়েন্ট অতিরিক্ত গরম হলে চেয়ারটি থেমে ব্যবহারকারীকে সতর্ক করে, যাতে আবার চলার আগে সেটি ঠান্ডা হতে পারে।
সিঁড়ি বেয়ে ওঠা ও অসমতল পথে চলা
সমতল মেঝেতে প্রচলিত হুইলচেয়ার ভালো চললেও র্যাম্প বা সহায়তাকারী ছাড়া সিঁড়ি, উঁচু চৌকাঠ ও আলগা নুড়িপাথরের পথ পার হওয়া কঠিন। গড়িয়ে চলার বদলে ধাপে ধাপে হাঁটার কৌশলে এসব বাধা পার হয় ওয়াক মি। সামনের পাগুলো সাবধানে মাটি ছুঁয়ে চেয়ারটিকে ওপরে টানে, এরপর পেছনের পাগুলো ঠেলে এগিয়ে আসে। এই পদ্ধতিতে হঠাৎ ঝাঁকুনি কম হয়, যা আরোহীর ভারসাম্য নষ্ট করতে পারে। পিছলে যাওয়া, উচ্চতার পরিবর্তন ও পায়ের ভর পরীক্ষা করে যন্ত্রটি পদক্ষেপের দৈর্ঘ্য বদলায়, যাতে চলাচল অনুমানযোগ্য থাকে।
সিঁড়ি ওঠার জন্য ট্র্যাকযুক্ত চেয়ার ও স্বয়ং-ভারসাম্য রক্ষাকারী হুইলচেয়ারসহ আরও কিছু সমাধান রয়েছে। ট্র্যাকযুক্ত মডেল সিঁড়ি উঠতে পারে, তবে সেগুলো প্রায়ই বড় ও ভারী হয়। প্রশিক্ষণ ও সহায়তা নিয়ে আইবটের মতো স্বয়ং-ভারসাম্য রক্ষাকারী চেয়ার সিঁড়ি উঠতে পারে। আবার স্কেওয়ো চেয়ারের মতো উন্নত চাকার সেট ধাপের ওপর চেয়ারকে তুলতে ও স্থিতিশীল রাখতে পারে। ওয়াক মি পা ব্যবহার করে ভিন্ন পথ নিয়েছে। এতে প্রতিটি পা সবচেয়ে ভালো আঁকড়ে ধরার জায়গায় রাখা যায় এবং দরকার হলে পায়ের অবস্থান প্রশস্ত করা যায়। পায়ে ভর করে চলাচল নিয়ন্ত্রণ করা জটিল, আর একই গতিতে চাকার চেয়ে এতে বেশি শক্তি লাগতে পারে। তবে পা নির্দিষ্ট জায়গায় রাখার সুবিধা এবং নিচে পাগুলো কাজ করার সময় আসন সমতল রাখার সুযোগ রয়েছে।
ছোট করে ভাঁজ হয়, সহজে বহন করা যায়
ওয়াক মির উল্লেখযোগ্য বৈশিষ্ট্যগুলোর একটি হলো নিজেকে গুটিয়ে ফেলার ক্ষমতা। এক নির্দেশেই পাগুলো টেলিস্কোপিকভাবে ভেতরে ঢোকে, হাঁটু গুটিয়ে যায় এবং প্রায় ৩০ সেকেন্ডে চেয়ারটি ছোট একটি হাতব্যাগের সমান আকারে ভাঁজ হয়ে যায়। ফলে গাড়ির পেছনের ডিকিতে তোলা বা সোফার পাশে কিংবা আলমারিতে রাখা সহজ হয়। আবার চলার সময় হলে চেয়ারটি পা প্রসারিত করে, ভারসাম্য পরীক্ষা করে এবং বাড়তি কোনো প্রস্তুতি ছাড়াই স্বাভাবিকভাবে চলতে শুরু করে।
প্রায়ই অন্যের সহায়তা লাগে—এমন কাজেও ধারণাটি সহায়তার কথা ভাবে। গাড়িতে ওঠানামার সময় চেয়ারটি পায়ের আঙুলের ওপর ভর দিয়ে উঠে গাড়ির আসনের সমান হতে পারে, দরজার দিকে কাত হতে পারে এবং আরোহী আসনে সরে যাওয়ার সময় স্থির থাকতে পারে। তাতামি মেঝেওয়ালা ঐতিহ্যবাহী জাপানি বাড়িতে আরাম করে বসার জন্য চেয়ারটি আসন মেঝের কাছাকাছি নামাতে পারে। এসব বৈশিষ্ট্য শুধু পরীক্ষাগারের প্রদর্শনী নয়, দৈনন্দিন জীবনে স্বাধীনতার ওপর গুরুত্ব দেওয়ার প্রতিফলন।
সংকীর্ণ জায়গায় দৈনন্দিন ব্যবহারের উপযোগী
জাপানের বাড়িঘরে সাধারণত সরু করিডর, তীক্ষ্ণ বাঁক এবং বাইরে জুতা রেখে ঘরের মেঝেতে ওঠার জন্য উঁচু প্রবেশধাপ থাকে। এসব জায়গার কথা মাথায় রেখেই ওয়াক মির নকশা করা হয়েছে। দরজার নিচ দিয়ে যাওয়ার সময় পাগুলো গুটিয়ে চেয়ারের উচ্চতা কমায়, আবার প্রবেশধাপ পার হতে পা প্রসারিত করে। আসবাবে ভরা ঘরে এর পরিবেশ শনাক্তকরণ ব্যবস্থা নিচু বাধা, তার ও উঁচু চৌকাঠ খুঁজে বের করে এবং আটকে যাওয়া এড়িয়ে চলার পথ ঠিক করে। পায়ের নরম আবরণে আসবাব ঘষে যাওয়ার আশঙ্কা কমে। ধীরে শুরু করা ও থামার মাধ্যমে পরিবারের সদস্য বা পরিচর্যাকারীদের সঙ্গে একই জায়গায় থাকা আরও স্বাচ্ছন্দ্যকর করার লক্ষ্য রয়েছে।
সবার জন্য চলাচল নিশ্চিত করার টয়োটা-কৌশলের অংশ
গাড়ির বাইরেও সহজগম্য চলাচলের সুযোগ তৈরিতে টয়োটার বৃহত্তর উদ্যোগের সঙ্গে ওয়াক মি সামঞ্জস্যপূর্ণ। সহায়ক রোবট তৈরিতে কোম্পানিটি বহু বছর ধরে কাজ করছে। এর মধ্যে গবেষণার কাজে ব্যবহৃত হিউম্যান সাপোর্ট রোবট এবং হাঁটার প্রশিক্ষণের জন্য ওয়েলওয়াকের মতো পুনর্বাসন-সহায়ক ব্যবস্থা রয়েছে। স্বয়ংক্রিয় প্রযুক্তি, রোবোটিকস ও সংযুক্ত সেবা কীভাবে দৈনন্দিন জীবনে সহায়তা করতে পারে, তা খতিয়ে দেখতে উভেন সিটিতে একটি পরীক্ষামূলক জনপদও গড়ছে প্রতিষ্ঠানটি। একই প্রদর্শনীতে টয়োটা ‘কিডস মোবি’ দেখিয়েছে—শিশুদের তত্ত্বাবধানে ও নির্দিষ্ট ভৌগোলিক সীমার মধ্যে চলার উপযোগী মজার নকশার একটি বৈদ্যুতিক যান। এসব প্রকল্পে সব বয়স ও সক্ষমতার মানুষের জন্য চলাচলের সুযোগ তৈরির লক্ষ্য দেখা যায়—যাত্রা ঘরের এক পাশ থেকে অন্য পাশে হোক কিংবা এক শহর থেকে আরেক শহরে।
পায়ে ভর করে চলা ব্যক্তিগত যানবাহনের দিকে যাওয়া এই কাজেরই যৌক্তিক সম্প্রসারণ। উন্নত চালক-সহায়ক ব্যবস্থা ও রোবট গবেষণায় ব্যবহৃত সেন্সরের সমন্বয় এবং পথ পরিকল্পনার প্রযুক্তি বসার ঘরের ভেতরেও হাঁটা চেয়ারকে পথ দেখাতে পারে। পার্থক্য হলো, প্রতিদিন অনেক ঘণ্টা এই যন্ত্রের ওপর নির্ভর করতে পারেন এমন একজন মানুষের চারপাশে প্রযুক্তিগুলোকে নিরাপদ ও স্বাচ্ছন্দ্যকরভাবে যুক্ত করা। এ কারণেই ওয়াক মিতে যন্ত্রের পরিবেশ শনাক্ত করার ক্ষমতার সঙ্গে সহজ শারীরিক নিয়ন্ত্রণ এবং দীর্ঘক্ষণ আরামে বসার উপযোগী আসন রাখা হয়েছে।
সর্বসাধারণের জন্য উন্মুক্ত করার আগে চ্যালেঞ্জ
ওয়াক মি এখনো একটি প্রোটোটাইপ; জনসাধারণের জন্য বাজারে ছাড়ার তারিখ বা দাম ঘোষণা করা হয়নি। প্রদর্শনীর ধারণাকে নির্ভরযোগ্য সহায়ক যন্ত্রে পরিণত করতে কঠোর পরীক্ষা, সনদ এবং সহায়তা নেটওয়ার্ক দরকার। সিঁড়িতে মানুষকে বহন করা যেকোনো চেয়ারকে ভেজা ধাপ থেকে শুরু করে ধাপের কিনারা ভুল শনাক্ত করার মতো বিরল পরিস্থিতিও দক্ষতার সঙ্গে সামলাতে হবে। বিকল্প ব্রেকিং ব্যবস্থা ও নিরাপদে থেমে যাওয়ার কৌশল জরুরি। ব্যবস্থা ইতিমধ্যেই নিজের জয়েন্টের তাপ ও ত্রুটি পর্যবেক্ষণ করে, তবে বাণিজ্যিক মডেলে সুরক্ষার একাধিক স্তর এবং ব্যবহারকারীকে স্পষ্ট সতর্কবার্তা দেওয়ার ব্যবস্থা লাগবে।
দৈনন্দিন ব্যবহারে চলার দূরত্ব, চার্জ দেওয়া ও রক্ষণাবেক্ষণ গুরুত্বপূর্ণ হবে। পুরো দিন চলার মতো ব্যাটারি কাজে আসবে, যদি সিঁড়ি ওঠার বেশি চাপেও সেটি ভালোভাবে টেকে। মেরামতের সুযোগ, ওয়ারেন্টি-সহায়তা ও বদলি যন্ত্রাংশ সহজে পাওয়া দরকার। প্রশিক্ষণও ফলাফলে প্রভাব ফেলে। কখন স্বয়ংক্রিয় বৈশিষ্ট্যের ওপর নির্ভর করতে হবে আর কখন হাতে নিয়ন্ত্রণ নিতে হবে, তা আরোহী ও পরিচর্যাকারীদের শিখতে হবে। অনেক দেশে দাম ও বিমা-সুবিধা ঠিক করে দেয় কারা এ ধরনের যন্ত্র ব্যবহার করতে পারবেন। অন্য নির্মাতাদের উন্নত সিঁড়ি-ওঠার চেয়ারের দাম প্রায়ই কয়েক হাজার থেকে কয়েক দশ হাজার ডলারের মধ্যে। ওয়াক মি বাজারে এলে এর দাম, অর্থায়নের সুযোগ ও মেরামতসেবা গ্রহণযোগ্যতা নির্ধারণে বড় ভূমিকা রাখবে।
পায়ে চলা যন্ত্রকে যা আলাদা করে
পা যন্ত্রকে এমন কিছু বিকল্প দেয়, যা চাকার নেই। আসন সমতল রেখেই একটি পা তারের ওপর দিয়ে পা ফেলতে বা মাটির ছোট নিরাপদ জায়গায় রাখতে পারে। ঢালে ভারসাম্য রাখতে ভরকেন্দ্র পাশের দিকে সরানো যায়, আর পাগুলো উঁচু দিকে পৌঁছায়। প্রাণীরা এ কারণেই জটিল ভূখণ্ডে সহজে ওঠানামা ও চলাচল করতে পারে। এর বিনিময়ে নিয়ন্ত্রণ জটিল হয়ে ওঠে। কম্পিউটারকে জয়েন্টের অসংখ্য নড়াচড়ার মধ্যে সমন্বয় করতে হয়, তাৎক্ষণিকভাবে ভার ও কাত হওয়ার মাত্রা বুঝতে হয় এবং আরোহীকে আতঙ্কিত না করে সামান্য পিছলে যাওয়া সামলাতে হয়। সমতল করিডরে চলা চাকার চেয়ারের তুলনায় এতে বেশি শক্তি লাগতে পারে। তাই চলার দূরত্ব বজায় রাখতে পদক্ষেপের পরিকল্পনা সতর্কভাবে করা এবং দক্ষ মোটর ব্যবহার করা জরুরি।
জটিল দিকগুলো আড়ালে রাখার চেষ্টা করেছে ওয়াক মির নকশা। আবরণে নড়াচড়া করা জয়েন্টগুলো ঢাকা থাকে, আসনটি পরিচিত চেহারার এবং হাতলগুলো সাধারণ হাত রাখার জায়গার মতো মনে হয়—যতক্ষণ না ঘুরিয়ে চেয়ার চালানো হয়। দীর্ঘ মেনুর বদলে রয়েছে মুখের নির্দেশ। চেয়ারটি নিজে থেকেই ঠিকভাবে কাজ করলে আরোহী যন্ত্রটির বদলে যাত্রায় মনোযোগ দিতে পারেন। ব্যবহারকারীর কাছে সহজ, কিন্তু ভেতরে জটিল—পায়ে চলা ব্যক্তিগত যানবাহনের মূল প্রতিশ্রুতি এটাই।
নকশার খুঁটিনাটি কেন গুরুত্বপূর্ণ
সহায়ক যন্ত্র সফল হয় তখনই, যখন মানুষ ঘরে ও জনসমাগমস্থলে স্বচ্ছন্দে তা ব্যবহার করতে পারেন। ওয়াক মির নরম পায়ের আবরণ ও হালকা প্যাস্টেল রং শিল্পকারখানার যন্ত্রের বদলে আরামদায়ক অনুভূতি দেয়। কমপ্যাক্ট আকারের লক্ষ্য হলো ভিড়ের ঘরে জায়গা দখলের অনুভূতি কমানো। লাইব্রেরি, অফিস ও শ্রেণিকক্ষে সামাজিকভাবে স্বচ্ছন্দ বোধ করার জন্য নীরব চলাচলও গুরুত্বপূর্ণ। পড়তে সুবিধাজনক পর্দা এবং নিয়ন্ত্রণের কাজও করে এমন হাতলের মতো ছোটখাটো বৈশিষ্ট্য ব্যবহার শেখার সময় কমায়। বন্ধুসুলভ চেহারা ও অনুমানযোগ্য আচরণে ভবনমালিক, গণপরিবহন পরিচালনাকারী, প্রতিবেশী ও সহকর্মীদের কাছে গ্রহণযোগ্যতা বাড়তে পারে।
মূল কথা
- টয়োটার ওয়াক মি চারটি রোবটিক পায়ে চলা সহায়ক চেয়ার, যা সিঁড়ি, অসমতল মাটি ও সংকীর্ণ জায়গা পার হওয়ার জন্য তৈরি।
- ধারণাটি ২০২৫ সালের জাপান মোবিলিটি শোতে প্রথম দেখানো হয় এবং প্রচলিত গাড়ির বাইরেও সবার জন্য চলাচলের সুযোগ তৈরির উদ্যোগ তুলে ধরে।
- প্রাণীর চলন থেকে পায়ের নকশায় অনুপ্রেরণা নেওয়া হয়েছে; নিরাপদে সিঁড়ি উঠতে সামনের পা ধাপ পরীক্ষা করে টানে, আর পেছনের পা ঠেলে তোলে।
- লিডার, ক্যামেরা, রাডার ও ওজন-সেন্সর বাধা এড়াতে এবং আসন সমতল ও ভারসাম্যপূর্ণ রাখতে সহায়তা করে।
- নিয়ন্ত্রণে রয়েছে ঘোরানো যায় এমন হাতল, বোতাম ও ‘রান্নাঘর’ এবং ‘আরও দ্রুত’-এর মতো মুখের নির্দেশ; ব্যাটারি ও অতিক্রান্ত দূরত্ব দেখার জন্য রয়েছে পর্দা।
- ব্যাটারি পুরো দিন চালানোর উপযোগী করে তৈরি এবং সাধারণ বৈদ্যুতিক সকেটে চার্জ করা যায়।
- নিরাপত্তা ব্যবস্থা জয়েন্টের তাপমাত্রা পর্যবেক্ষণ করে এবং নির্ধারিত সীমা ছাড়ালে চেয়ার থামাতে পারে।
- প্রায় ৩০ সেকেন্ডে যন্ত্রটি নিজে থেকেই হাতব্যাগের সমান আকারে ভাঁজ হয়; আবার চালু করলে পা প্রসারিত করে ভারসাম্য ঠিক করে।
- দেখানো বৈশিষ্ট্যের মধ্যে রয়েছে গাড়িতে ওঠানামায় সহায়তা এবং তাতামি মেঝেতে ব্যবহারের জন্য আসন নিচু করার সুবিধা।
- এটি এখনো প্রোটোটাইপ; উৎপাদনের সময়সূচি বা দাম ঘোষণা করা হয়নি। বাস্তবে বাজারে আনতে পরীক্ষা, সনদ ও সহায়তাসেবা প্রয়োজন হবে।