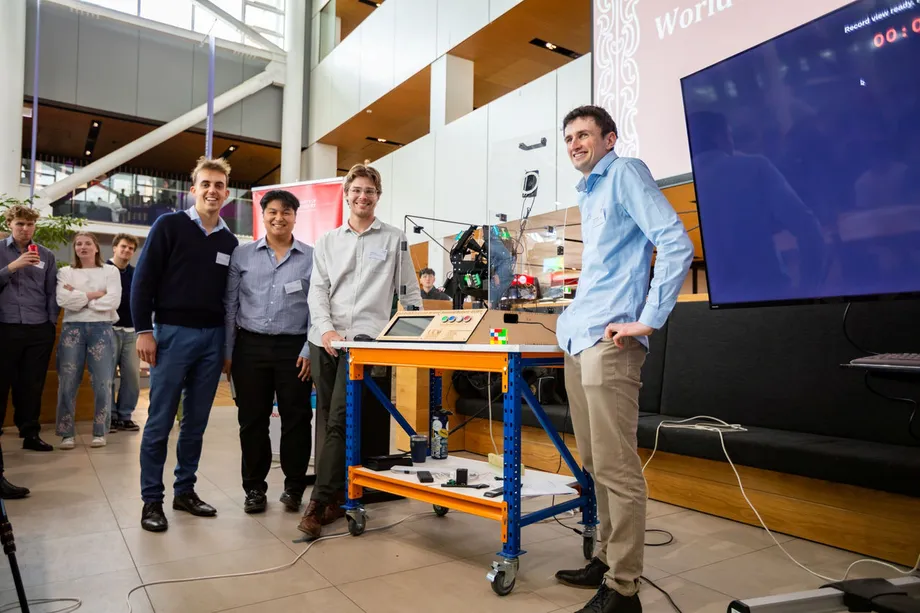
এক বছরের পরিশ্রমে ১০ সেকেন্ডেরও কম সময়ে সমাধান
নিউজিল্যান্ডের ক্রাইস্টচার্চে ইউনিভার্সিটি অব ক্যান্টারবুরির চার প্রকৌশল শিক্ষার্থী ২০২৬ সালের ১৬ অক্টোবর, শুক্রবার, গিনেস ওয়ার্ল্ড রেকর্ডসের আনুষ্ঠানিক প্রচেষ্টায় একটি রোবটের ৪x৪ রুবিকস কিউব মেলাতে ৯.৮০৬ সেকেন্ড সময় রেকর্ড করেন। বিশ্ববিদ্যালয়ের উল্লেখ করা আগের রোবট রেকর্ড ৪৫ সেকেন্ড এবং মানুষের প্রায় ১৫ সেকেন্ডের মানদণ্ড—দুটির চেয়েই এ ফল দ্রুত।
সূচিপত্র
ক্যালেব এভারিট, হেইডেন ওয়াটসন, মাজ ক্যামেরন ও ইয়োহান টোরেস মেকাট্রনিকস ইঞ্জিনিয়ারিংয়ে নিজেদের চূড়ান্ত প্রকল্প হিসেবে যন্ত্রটি তৈরি করতে প্রায় এক বছর ব্যয় করেন। এ শাখায় যান্ত্রিক প্রকৌশল, ইলেকট্রনিকস ও কম্পিউটার প্রোগ্রামিংয়ের সমন্বয় রয়েছে। তাঁদের ফলাফলের স্বীকৃতি গিনেস ওয়ার্ল্ড রেকর্ডসের নিশ্চিতকরণের অপেক্ষায়, তবে সিদ্ধান্তের কোনো তারিখ ঘোষণা করা হয়নি।
১৬ অক্টোবর প্রকাশিত বিশ্ববিদ্যালয়ের প্রকল্প ঘোষণায় চারটি ক্যামেরা, ড্রোনে সাধারণত ব্যবহৃত মোটর, বিশেষায়িত মোটর কন্ট্রোলার এবং সাকশন কাপ দিয়ে তৈরি একটি যন্ত্রের বর্ণনা দেওয়া হয়েছে। এর নকশায় পুরো ধাঁধাটির অবস্থান বারবার না বদলিয়েই কিউবের তিনটি অক্ষ বরাবর স্তর ঘোরানো যায়।
বিশ্ববিদ্যালয়ের যান্ত্রিক প্রকৌশল বিভাগের দেওয়া খুব সীমিত বাজেটে শিক্ষার্থীরা কাজ করেন। তাঁদের চ্যালেঞ্জ ছিল কয়েকটি ভিন্ন ব্যবস্থাকে একসঙ্গে কার্যকর করা: ক্যামেরাকে রং শনাক্ত করতে হবে, সফটওয়্যারকে সমাধান হিসাব করতে হবে, আর কিউব আটকে না গিয়ে যন্ত্রাংশকে চালগুলো সম্পন্ন করতে হবে।
যে ভিডিও লক্ষ্য স্থির করেছিল
সামাজিক যোগাযোগমাধ্যমের একটি ভিডিও শিক্ষার্থীদের কাজের সূচনা করে। তাতে দেখা যায়, আগের রেকর্ডধারী রোবটটি ৪x৪ কিউব মেলাতে ৪৫ সেকেন্ড নিচ্ছে। দলটি লক্ষ করে, একজন মানুষ একই ধরনের ধাঁধা প্রায় ১৫ সেকেন্ডে মেলাতে পারে। কেন যন্ত্রটি ধীর, তা খতিয়ে দেখার সিদ্ধান্ত নেয় তারা।
সফটওয়্যার উন্নয়নের দায়িত্বে থাকা মাজ ক্যামেরন প্রকল্পটির পেছনের উচ্চাকাঙ্ক্ষার কথা বলেন:
আমরা জানতাম, রোবট মানুষের চেয়ে ভালো করতে পারে, আর এই ব্যবধান ঘোচানোর কৃতিত্ব আমাদেরই হোক—এটাই চেয়েছিলাম,
তাদের ৯.৮০৬ সেকেন্ডের ফল ৪৫ সেকেন্ডের আগের রোবট মানদণ্ডের চেয়ে ৩৫.১৯৪ সেকেন্ড দ্রুত, অর্থাৎ সময় কমেছে প্রায় ৭৮ শতাংশ। বিশ্ববিদ্যালয়ের ১৫ সেকেন্ডের আনুমানিক মানব-মানদণ্ডের তুলনায় এটি প্রায় ৫.২ সেকেন্ড দ্রুত, বা সময় লেগেছে প্রায় ৩৫ শতাংশ কম।
প্রায় এক বছর ধরে প্রকল্পটির উন্নয়ন চলে; জনসমক্ষে প্রকাশিত গুরুত্বপূর্ণ তারিখগুলো অক্টোবরে পড়ে:
- উন্নয়নের সময় শিক্ষার্থীরা ৪৫ সেকেন্ডে রোবটের কিউব মেলানোর ভিডিওটিকে প্রাথমিক লক্ষ্য হিসেবে ধরেন।
- ২০২৬ সালের ১৬ অক্টোবর, শুক্রবার, গিনেসের আনুষ্ঠানিক প্রচেষ্টায় তাঁরা ৯.৮০৬ সেকেন্ড সময় রেকর্ড করেন।
- ১৯ অক্টোবরের মধ্যে ক্যামেরনের সঙ্গে দলের কাজ নিয়ে একটি সাক্ষাৎকারেও প্রকল্পটি উঠে আসে।
চার শিক্ষার্থী, চারটি সমন্বিত দায়িত্ব
রোবটের কাঠামোসহ যান্ত্রিক নকশার দায়িত্বে ছিলেন এভারিট। টোরেস দেখেছেন বৈদ্যুতিক ব্যবস্থা ও মোটর নিয়ন্ত্রণ। ওয়াটসন তৈরি করেছেন কম্পিউটার ভিশন ব্যবস্থা, আর কিউব মেলানোর পুরো প্রক্রিয়াকে একত্র করা সফটওয়্যারে কাজ করেছেন ক্যামেরন।
দায়িত্বগুলো পরস্পর-সংযুক্ত একটি ধারার অংশ ছিল। ওয়াটসনের ক্যামেরা কিউব সম্পর্কে তথ্য সরবরাহ করত। ক্যামেরনের সফটওয়্যার সেই তথ্য ব্যবহার করে প্রয়োজনীয় চাল নির্ধারণ করত। টোরেসের মোটর নিয়ন্ত্রণ নির্দেশনাকে গতিতে রূপ দিত, আর এভারিটের যন্ত্রাংশকে ধাঁধাটি নির্ভুলভাবে নাড়াতে হতো।
এই ধারার যেকোনো জায়গায় দুর্বলতা থাকলে সমাধান ব্যাহত হতে পারত। কোনো রং ভুল শনাক্ত হলে সফটওয়্যার শুরুর অবস্থান ভুল পেত। মোটরের নড়াচড়া ভুল জায়গায় থামলে স্তরগুলো বেখাপ্পা হয়ে যেতে পারত। এমনকি সঠিকভাবে হিসাব করা সমাধানও নির্ভর করত যন্ত্রটি নির্ভরযোগ্যভাবে তা সম্পন্ন করতে পারছে কি না, তার ওপর।
ক্যামেরন দলের পরিপূরক দক্ষতা এবং প্রকল্পে অতিরিক্ত সময় দেওয়ার আগ্রহের কৃতিত্ব দেন। মানুষের মানদণ্ডের চেয়ে কম সময়ে সমাধানের লক্ষ্যে কাজ করার সময় শিক্ষার্থীরা সফটওয়্যার পরিমার্জন করেন, কাঠামো মজবুত করেন এবং কিউব সামলানোর বিভিন্ন পদ্ধতি পরীক্ষা করেন।
চার ক্যামেরায় ধাঁধা পড়া
ওয়াটসনের কাজের শুরু ছিল একটি ব্যবহারিক প্রশ্ন দিয়ে: এলোমেলো করা কিউবের রং রোবট কীভাবে নির্ভরযোগ্যভাবে চিনবে? ধাঁধাটির প্রাথমিক বিন্যাস বোঝার জন্য প্রয়োজনীয় তথ্য সংগ্রহে যন্ত্রটি চারটি ক্যামেরা ব্যবহার করে।
কম্পিউটার ভিশনের দায়িত্বে থাকা হেইডেন ওয়াটসন প্রক্রিয়াটি ব্যাখ্যা করেন:
রোবটটির চারটি ক্যামেরা আছে; এটি কিউবের দিকে তাকায় এবং দেখে বিভিন্ন রং কোথায় আছে,
এরপর রঙের তথ্য যায় একটি ওপেন সোর্স অ্যালগরিদমে—প্রোগ্রাম করা নির্দেশনার এমন একটি সেট, যা ধাঁধাটি মেলানোর জন্য দরকারি চালগুলো হিসাব করে। সহজ করে বললে, ক্যামেরা সমস্যাটি পড়ে, অ্যালগরিদম সমাধানের পরিকল্পনা করে, আর মোটর তা কার্যকর করে।
আলো-ছায়ার কারণে প্রথম ধাপটি কঠিন হয়ে উঠেছিল। ভিন্ন পরিস্থিতিতেও কাছাকাছি রংগুলোকে আলাদা করে চেনা দরকার ছিল, তাই শিক্ষার্থীরা নির্ভুলতা যাচাই করতে ক্যামেরা ব্যবস্থা তৈরি ও পরীক্ষা করেন। কিউব সম্পর্কে ভুল ধারণা নিয়ে শুরু করলে দ্রুত নড়াচড়া কোনো কাজে আসত না।
একটি ৪x৪ কিউবের প্রতিটি পৃষ্ঠে ১৬টি ছোট ঘর থাকে; মানক ৩x৩ কিউবে থাকে ৯টি। ছয়টি পৃষ্ঠ মিলিয়ে রঙিন ঘরের সংখ্যা ৫৪টির বদলে ৯৬টি। এতে নড়াচড়া করা যায় এমন স্তরের সংখ্যাও বেশি, ফলে সমাধান বের করা এবং যন্ত্রের নড়াচড়া নিয়ন্ত্রণ—দুটিই কঠিন হয়।
বারবার অবস্থান না বদলানোর নকশা
আগের রেকর্ডধারী রোবটটির যান্ত্রিক সীমাবদ্ধতা চিহ্নিত করেন এভারিট: কিউবের তিনটি অক্ষের মধ্যে মাত্র দুটিতে সেটি পৃষ্ঠ ঘোরাতে পারত। অন্যদিকে যেতে হলে আবার চাল দেওয়ার আগে পুরো কিউবের অবস্থান বদলাতে হতো।
কিউবের তিনটি অক্ষকে কেন্দ্র দিয়ে যাওয়া তিনটি দিক হিসেবে বোঝা যায়: ডান থেকে বাঁ, ওপর থেকে নিচ এবং সামনে থেকে পেছনে। এর যেকোনো একটি অক্ষ ঘিরে স্তর ঘোরালে ধাঁধাটির বিন্যাস বদলে যায়। পুরো কিউবের অবস্থান বদলালে যন্ত্রটি কিউবটিকে যেভাবে ধরে রেখেছে, সেটি বদলে যায়; এতে সমাধানের চালগুলোর মাঝে অতিরিক্ত নড়াচড়া যোগ হয়।
দলের যান্ত্রিক নকশাকার ক্যালেব এভারিট পার্থক্যটি ব্যাখ্যা করেন:
আগের রোবটটি কিউবের তিনটি অক্ষের মধ্যে মাত্র দুটিতে পৃষ্ঠ ঘোরাতে পারে, তাই তাকে কিউবের অবস্থান আবার ঘুরিয়ে নিতে হয়, যা কার্যত একটি চাল নষ্ট করে। কিন্তু আমরা তা করি না, কারণ তিনটি দিকেই আমাদের প্রবেশাধিকার আছে,
ক্যান্টারবুরির নকশায় বারবার অবস্থান না বদলিয়েই যন্ত্রাংশের মাধ্যমে তিনটি অক্ষেই কাজ করা যায়। এতে সমাধান কার্যকর করতে প্রয়োজনীয় নড়াচড়া কমেছে; আর দ্রুতগতির মোটর বাকি নড়াচড়াগুলোতে সময় কমিয়েছে।
মাধ্যাকর্ষণকে হারাতে সাকশন কাপের ভূমিকা
ধাক্কা দেওয়ার পর কিউব কত দ্রুত তার ভিত্তির অবস্থানে ফিরবে, সেটিও শিক্ষার্থীদের নিয়ন্ত্রণ করতে হয়েছে। তাঁরা যে গতির লক্ষ্য ধরেছিলেন, তাতে শুধু মাধ্যাকর্ষণের ওপর ছেড়ে দিলে কিউব নামতে বেশি সময় লাগত।
এভারিট বলেন, মানুষের মানদণ্ডকে হারাতে ধাঁধাটি সরানোর আরও সক্রিয় উপায় দরকার ছিল:
মানুষের রেকর্ড ভাঙতে আমাদের সাকশন কাপ দরকার হওয়ার একটি কারণ হলো, কিউবকে ধাক্কা দিয়ে ভিত্তির অবস্থানে ফিরিয়ে আনার পর নিচে নামতে যে সময় লাগে, শুধু মাধ্যাকর্ষণ ব্যবহার করলে তা খুব বেশি,
সাকশন কাপ যন্ত্রাংশকে কিউবটি দ্রুত ও নির্ভুলভাবে সরানোর সুযোগ দেয়। সমাধান করার পুরো সময় ধাঁধাটিকে নিয়ন্ত্রণে রাখার বৃহত্তর প্রচেষ্টারই অংশ ছিল এর ভূমিকা; ঘোরানোর মধ্যবর্তী স্বল্প বিরতিগুলোও এর অন্তর্ভুক্ত।
দলটি কাঠামোর দৃঢ়তাও বাড়ায়, যাতে রোবটের ফ্রেম অনাকাঙ্ক্ষিতভাবে বেঁকে না যায় বা নড়ে না ওঠে। মজবুত কাঠামো মোটর দ্রুত গতি পেলে বা থামলে যন্ত্রাংশের সারিবদ্ধতা বজায় রাখতে সাহায্য করে। দ্রুত নড়াচড়ার সময় কিউব আটকে যাওয়া ঠেকানোসহ আরও একটি কেন্দ্রীয় সমস্যা সমাধানে ব্যাপক পরীক্ষা চালানো হয়।
সীমিত বাজেটে ড্রোনের মোটর
টোরেস বিশেষায়িত কন্ট্রোলারের সঙ্গে ড্রোনে সাধারণত ব্যবহৃত মোটর নিয়ে কাজ করেন। মোটরগুলো গতি ও শক্তি জোগায়, আর কন্ট্রোলারগুলো প্রয়োজনীয় নড়াচড়ায় ধাঁধাটি ঘোরানোর জন্য দরকারি নির্ভুলতা দেয়।
সফটওয়্যার থেকে পাওয়া নির্দেশ অনুসারে মোটরের আচরণ নিয়ন্ত্রণ করে মোটর কন্ট্রোলার। এই যন্ত্রে সঠিক অবস্থান নিশ্চিত করার পাশাপাশি গতি দরকার ছিল। আগের নড়াচড়ায় কিউবটি পরের নড়াচড়ার জন্য প্রস্তুত হলেই কেবল পরের চাল দেওয়া যেত।
বিশ্ববিদ্যালয় জানিয়েছে, বিভাগের খুব সীমিত অর্থায়নে কাজ করার সময় শিক্ষার্থীরা এই যন্ত্রাংশগুলো বেছে নেন। তাই প্রকল্পে শুধু শক্তিশালী মোটর খুঁজে পাওয়াই যথেষ্ট ছিল না। সাশ্রয়ী যন্ত্রাংশকে এমন একটি যন্ত্রাংশ-ব্যবস্থা ও নিয়ন্ত্রণব্যবস্থার সঙ্গে মেলাতে হয়েছে, যা শক্তিটুকু নির্ভুলভাবে কাজে লাগাতে পারে।
আরও জটিল ধাঁধা ও সীমিত বাজেটের সমন্বয় প্রকল্পটির আকর্ষণের অংশ ছিল বলে জানান ক্যামেরন। দ্রুত মোটর, তিনটি অক্ষে কাজ করার ক্ষমতা, আরও নির্ভুল নিয়ন্ত্রণ এবং পরীক্ষার মাধ্যমে পরিমার্জিত সফটওয়্যার—সব মিলিয়েই ফলটি এসেছে।
এরপর রোবটটির কী হবে?
নির্মাতারা প্রকৌশল পেশায় যোগ দেওয়ার পরও যন্ত্রটি ইউনিভার্সিটি অব ক্যান্টারবুরিতে থাকবে। চার শিক্ষার্থীর সবাই পরবর্তী বছর, ২০২৭ সালে, নিউজিল্যান্ডের বিভিন্ন প্রতিষ্ঠানে স্নাতক পর্যায়ের চাকরি পেয়েছেন।
চার বছরের পড়াশোনার শেষে এই প্রকল্পে শিক্ষার্থীরা একটি পূর্ণাঙ্গ ব্যবস্থা তৈরি করেছেন, যেখানে তাঁদের আলাদা আলাদা দায়িত্ব একসঙ্গে কার্যকর হতে হয়েছে। এর সাফল্য নির্ভর করেছে হিসাব ও নির্মাণ—দুটির ওপরই; শুরুতে রং শনাক্ত করা থেকে শেষ চালটি সম্পন্ন করা পর্যন্ত।
দলটির আশা, রোবটটি আরও কমবয়সীদের প্রকৌশল পেশা বিবেচনা করতে অনুপ্রাণিত করবে। ভবিষ্যৎ শিক্ষার্থীদের কাছে যন্ত্রটি দেখাবে, কীভাবে দুঃসাধ্য লক্ষ্যকে কম্পিউটার ভিশন, সফটওয়্যার, মোটর ও যান্ত্রিক নকশার মতো ছোট সমস্যায় ভাগ করা যায়।
তাৎক্ষণিক পরবর্তী পদক্ষেপ হলো জমা দেওয়া প্রচেষ্টা নিয়ে গিনেস ওয়ার্ল্ড রেকর্ডসের সিদ্ধান্ত। বিশ্ববিদ্যালয় ৯.৮০৬ সেকেন্ডে কিউব মেলানোর কথা ঘোষণা করেছে; আনুষ্ঠানিক স্বীকৃতি পেলে রেকর্ড করা এই পারফরম্যান্স নিশ্চিত বিশ্বরেকর্ডে পরিণত হবে।
মূল তথ্য
- ইউনিভার্সিটি অব ক্যান্টারবুরির চার শিক্ষার্থী ২০২৬ সালের ১৬ অক্টোবর ৯.৮০৬ সেকেন্ডে ৪x৪ রুবিকস কিউব মেলানোর সময় রেকর্ড করেন।
- গিনেস ওয়ার্ল্ড রেকর্ডসের নিশ্চিতকরণ এখনো বাকি।
- বিশ্ববিদ্যালয়ের উল্লেখ করা আগের ৪৫ সেকেন্ডের রোবট মানদণ্ডের চেয়ে সময়টি প্রায় ৭৮ শতাংশ কম।
- রোবটটিতে রয়েছে চারটি ক্যামেরা, একটি ওপেন সোর্স সমাধান-অ্যালগরিদম, ড্রোনের মোটর, বিশেষায়িত কন্ট্রোলার এবং সাকশন কাপ।
- এর যন্ত্রাংশ বারবার পুরো ধাঁধাটির অবস্থান না বদলিয়েই কিউবের তিনটি অক্ষে কাজ করতে পারে।
- শিক্ষার্থীরা প্রকল্পটিতে প্রায় এক বছর কাজ করেছেন, আর রোবটটি বিশ্ববিদ্যালয়েই থাকবে।