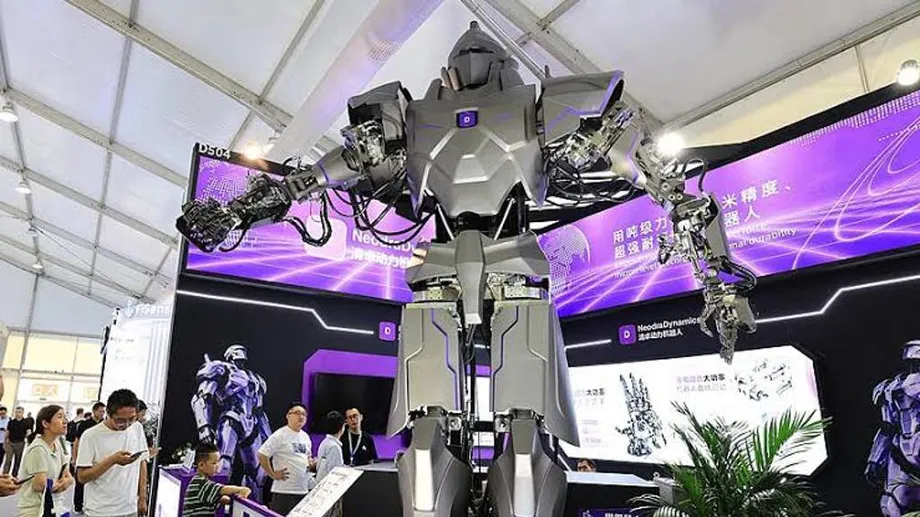
ভারী শিল্পকারখানার কাজের জন্য তৈরি বিশাল রোবট
নিওড্রাডাইনামিকস নিও১ উন্মোচন করেছে। প্রায় ৪ মিটার উচ্চতার এই মানবসদৃশ রোবটটি দুই বাহু মিলিয়ে ৫০০ কেজি ভার বহন করতে পারে বলে দাবি করেছে চীনা কোম্পানিটি। সাংহাইয়ে ২০২৬ সালের চায়না ইন্টারন্যাশনাল ইন্ডাস্ট্রি ফেয়ারে জেডি ইন্ডাস্ট্রিয়ালের সঙ্গে যৌথভাবে উপস্থাপিত যন্ত্রটিতে রয়েছে ৩৯টি হাইড্রোলিক জয়েন্ট এবং বৈদ্যুতিকভাবে চালিত দুটি জয়েন্ট। ভারী যন্ত্রাংশ সংযোজন, পণ্য ওঠানো-নামানো এবং ঝুঁকিপূর্ণ শিল্পকারখানার কাজের জন্য এটি তৈরি করা হয়েছে।
সূচিপত্র
- ভারী শিল্পকারখানার কাজের জন্য তৈরি বিশাল রোবট
- হাইড্রোলিক ও বৈদ্যুতিক জয়েন্টের সম্মিলিত কাজ
- ৫০০ কেজি ভার বহনের দাবির অর্থ
- নির্ভুলতার দাবিগুলো আরও খতিয়ে দেখা প্রয়োজন কেন
- নিও১ কোথায় উপস্থাপন করা হয়েছে
- পারমাণবিক বিদ্যুৎকেন্দ্র, বন্দর ও পানির নিচের যন্ত্রপাতি
- প্রকল্পে জেডি ইন্ডাস্ট্রিয়ালের ভূমিকা
- শারীরিক সক্ষমতা বাড়ানোর লক্ষ্যে নবীন কোম্পানি
- মূল বিষয়গুলো
১৪ অক্টোবর ২০২৬ তারিখের কোম্পানির ঘোষণায় বলা হয়েছে, ক্ষুদ্রাকৃতির হাইড্রোলিক অ্যাকচুয়েটরগুলোর প্রতিটির ওজন প্রায় ১ কেজি এবং সেগুলো টন এককে পরিমাপ করা অবিচ্ছিন্ন থ্রাস্ট তৈরি করে। একই ঘোষণায় বারবার একই অবস্থানে ফেরার নির্ভুলতা ±০.০০৫ মিলিমিটার, অর্থাৎ পাঁচ মাইক্রোমিটার বলে দাবি করা হয়েছে। নিও১-এর বিপণনে শক্তি ও সূক্ষ্ম নড়াচড়া—দুটিকেই গুরুত্ব দেওয়া হয়েছে।
নিওড্রাডাইনামিকস বন্দরগুলোতে ভারী যন্ত্রাংশ সরানো, পারমাণবিক স্থাপনায় যন্ত্রপাতির রক্ষণাবেক্ষণ এবং পানির নিচে কাজের মতো ক্ষেত্রে রোবটটি ব্যবহারের লক্ষ্য নিয়েছে। জেডি ইন্ডাস্ট্রিয়ালের সঙ্গে অংশীদারত্বের উদ্দেশ্য হলো প্রযুক্তিটির সঙ্গে শিল্পগ্রাহক ও পরীক্ষামূলক প্রয়োগের সংযোগ ঘটানো। স্বাধীনভাবে যাচাই করা কার্যক্ষমতার ফলাফল, নাম উল্লেখ করা ব্যবহারকারী প্রতিষ্ঠান, দাম বা বাণিজ্যিকভাবে বাজারে ছাড়ার তারিখ প্রকাশ করা হয়নি।
সম্ভাব্য ক্রেতাদের জন্য বাস্তব প্রশ্ন হলো, একটি পূর্ণ কর্মচক্রে ভার বহনের সময় পুরো যন্ত্রটি কেমন কাজ করে। কতক্ষণ চালানো যায়, এর স্থিতিশীলতা, রক্ষণাবেক্ষণের প্রয়োজন এবং ত্রুটির সময় আচরণ—এসবই নির্ধারণ করবে মানুষ ও ব্যয়বহুল যন্ত্রপাতির পাশে কোথায় এটি কাজ করতে পারবে।
হাইড্রোলিক ও বৈদ্যুতিক জয়েন্টের সম্মিলিত কাজ
নিও১-এর সারা শরীরে রয়েছে ৪১টি সক্রিয় ডিগ্রি অব ফ্রিডম। ডিগ্রি অব ফ্রিডম বলতে স্বাধীনভাবে নিয়ন্ত্রণযোগ্য নড়াচড়াকে বোঝায়, যেমন কোনো জয়েন্ট ভাঁজ করা বা বাহু ঘোরানো। বেশি নড়াচড়ার সুযোগ থাকলে রোবট বিভিন্নভাবে কোনো বস্তুর কাছে যেতে ও সেটিকে অবস্থান করাতে পারে। তবে এতগুলো নড়াচড়ার সমন্বয় করাও নিয়ন্ত্রণকে আরও চ্যালেঞ্জিং করে তোলে।
এর মধ্যে ৩৯টি নড়াচড়ায় ব্যবহার করা হয়েছে নিওড্রাডাইনামিকসের তৈরি ক্ষুদ্রাকৃতির ডিজিটাল হাইড্রোলিক লিনিয়ার অ্যাকচুয়েটর। হাইড্রোলিক অ্যাকচুয়েটর চাপযুক্ত তরল ব্যবহার করে কোনো ব্যবস্থাকে ঠেলে বা টেনে চালায়। লিনিয়ার অ্যাকচুয়েটর সরলরেখা বরাবর নড়াচড়া তৈরি করে, যা জয়েন্টের ব্যবস্থার মাধ্যমে ভাঁজ বা ঘূর্ণনে রূপ নিতে পারে।
বাকি দুটি জয়েন্ট—যেগুলো অগ্রবাহু ঘোরায়—বৈদ্যুতিক ড্রাইভ ব্যবহার করে। নিওড্রাডাইনামিকসের ভাষ্য অনুযায়ী, এই সমন্বয়ের মাধ্যমে হাইড্রোলিক ব্যবস্থার শক্তি এবং যন্ত্রের উপযোগী স্থানে বৈদ্যুতিক নিয়ন্ত্রণের নির্ভুলতা একসঙ্গে পাওয়া যায়। ফলে একই রোবটের শরীরে ভিন্ন ধরনের ড্রাইভ প্রযুক্তি ব্যবহার করা হয়েছে।
কমপ্যাক্ট যন্ত্রাংশে হাইড্রোলিক ব্যবস্থা প্রচুর শক্তি তৈরি করতে পারে, তবে এর সহায়ক ব্যবস্থার সূক্ষ্ম ব্যবস্থাপনা প্রয়োজন। তরলের চাপ, সিল, তাপমাত্রা ও সমন্বিত নিয়ন্ত্রণ—সবই গুরুত্বপূর্ণ। শক্তিশালী অ্যাকচুয়েটরকে নির্ভরযোগ্যভাবে চালু রাখার জন্য চাপ সরবরাহ এবং তাপ অপসারণসহ বৃহত্তর প্রকৌশল ব্যবস্থার প্রয়োজন হয়।
৫০০ কেজি ভার বহনের দাবির অর্থ
নিওড্রাডাইনামিকসের দাবি, নিও১ দুই বাহু মিলিয়ে ৫০০ কেজি ভার বহন করতে পারে। দুই বাহু একসঙ্গে কাজ করলে এটি তাদের সম্মিলিত ভার বহনের ক্ষমতা। তবে বাহু কত দূর পর্যন্ত পৌঁছেছে, শরীরের অবস্থান বা নড়াচড়ার গতি অনুযায়ী এই ক্ষমতা কীভাবে বদলায়, সে বিষয়ে ঘোষণায় বিস্তারিত লোড চার্ট দেওয়া হয়নি।
কোনো শিল্প রোবটের পক্ষে শরীর থেকে দূরে ধরে রাখা ভার সামলানো বেশি কঠিন হতে পারে। সেই ভার নিয়ে চলা শুরু করা, থামা বা ঘোরার সময়ও স্থিরভাবে ধরে রাখার চেয়ে বেশি বল তৈরি হয়। তাই ক্রেতাদের নিজস্ব সংযোজন লাইন, বন্দর বা রক্ষণাবেক্ষণ স্থানে প্রয়োজনীয় নড়াচড়ার জন্য কার্যকর সীমা জানতে হবে।
অ্যাকচুয়েটরের নির্দিষ্টকরণ যন্ত্রটির আরেকটি স্তরের তথ্য দেয়। অক্টোবরের ঘোষণায় বলা হয়েছে, প্রতিটি ইউনিটের ওজন প্রায় ১ কেজি এবং এটি টন এককে পরিমাপ করা অবিচ্ছিন্ন থ্রাস্ট সরবরাহ করে। আগের একটি কারিগরি বিবরণে সিলিন্ডারের ওজন ১.১ কেজি এবং ভার বহনের ক্ষমতা ১,০০০ কেজি উল্লেখ করা হয়েছে। অ্যাকচুয়েটর রোবটের জয়েন্ট ব্যবস্থার মধ্য দিয়ে ধাক্কা দেয়; হাত পর্যন্ত কতটা বল পৌঁছাবে, তা নির্ধারণ করে ওই ব্যবস্থার গঠন।
নিও১-এর আকর্ষণ হলো বাহু ও হাতের নমনীয় নড়াচড়ার সঙ্গে ভারী জিনিস তোলার সক্ষমতা মিলিয়ে নেওয়ার সম্ভাবনা। আগের এক বিবরণে পাঁচ আঙুলের হাত এবং সাত ডিগ্রি অব ফ্রিডম-যুক্ত বাহুর কথা বলা হয়েছে। পুরো যন্ত্রটি ভার বহনের সময় নিয়ন্ত্রণ ধরে রাখতে পারলে, এই বিন্যাসে ভিন্ন ধরনের গ্রিপ ও কাছে যাওয়ার কোণ প্রয়োজন এমন কাজ করা সম্ভব হতে পারে।
নির্ভুলতার দাবিগুলো আরও খতিয়ে দেখা প্রয়োজন কেন
অক্টোবরের ঘোষণায় বারবার একই অবস্থানে ফেরার নির্ভুলতা ±০.০০৫ মিলিমিটার বলে দাবি করা হয়েছে। কোনো নড়াচড়া বারবার করালে যন্ত্রটি কতটা কাছাকাছি একই অবস্থানে ফিরতে পারে, তা রিপিটেবিলিটি বা পুনরাবৃত্তির নির্ভুলতা। আর নির্ধারিত অবস্থানে কতটা নির্ভুলভাবে পৌঁছায়, তা অ্যাবসোলিউট অ্যাকুরেসি বা পরম নির্ভুলতা। যন্ত্রাংশ শক্তভাবে জোড়া লাগানোর ক্ষেত্রে, বিশেষ করে, দুটিই প্রয়োজন হতে পারে।
আগের একটি বিবরণে আঙুলের ডগায় ±০.০৫ মিলিমিটার রিপিটেবিলিটির কথা বলা হয়েছে, যা অক্টোবরের সংখ্যাটির চেয়ে দশ গুণ বেশি। আর একটি স্বতন্ত্র হাইড্রোলিক সিলিন্ডারের রিপিটেবিলিটি বলা হয়েছে এক মাইক্রোমিটার। এই নির্দিষ্টকরণগুলো ভিন্ন পরিমাপস্থল বা বর্ণনার সঙ্গে সম্পর্কিত, এবং এগুলোর পারস্পরিক সম্পর্ক ব্যাখ্যা করে এমন অভিন্ন পরীক্ষাপদ্ধতি নিওড্রাডাইনামিকস প্রকাশ করেনি।
পাঁচ মাইক্রোমিটার হলো এক মিলিমিটারের পাঁচ হাজার ভাগের এক ভাগ। এই মাত্রায় জয়েন্টের নমন, কম্পন, তাপমাত্রা এবং বহন করা ভার রোবটের হাতের অবস্থানকে প্রভাবিত করতে পারে। শিল্পকারখানায় কাজে লাগার মতো পরীক্ষার বিবরণে ভার, পৌঁছানোর দূরত্ব, গতি, পরিমাপের যন্ত্রপাতি এবং কতবার পরীক্ষা করা হয়েছে—এসব উল্লেখ থাকা উচিত।
ভারী যন্ত্রাংশ সংযোজনের কাজে কোনো গ্রাহকের নির্দিষ্ট কর্মভঙ্গি ও ভার বহনের অবস্থায় রিপিটেবিলিটির তথ্য প্রয়োজন হবে। প্রকাশিত সংখ্যাগুলোতে পরীক্ষার শর্ত উল্লেখ নেই। প্রস্তাবিত স্থাপনা মূল্যায়নে পূর্ণাঙ্গ কার্যক্ষমতার নির্দিষ্টকরণ তাই গুরুত্বপূর্ণ পরবর্তী পদক্ষেপ।
নিও১ কোথায় উপস্থাপন করা হয়েছে
অক্টোবরের ঘোষণায় জেডি ইন্ডাস্ট্রিয়ালের সঙ্গে চায়না ইন্টারন্যাশনাল ইন্ডাস্ট্রি ফেয়ারে যৌথ প্রদর্শনীকে নিও১-এর উন্মোচন হিসেবে উল্লেখ করা হয়েছে। সাংহাইয়ের এই মেলা চলে ১২ থেকে ১৬ অক্টোবর ২০২৬ পর্যন্ত। নিও১ এর আগে বেইজিংয়ের ওয়ার্ল্ড রোবট কনফারেন্সেও প্রদর্শিত হয়েছিল বলে বর্ণনা করা হয়েছে; এরপর ১৪ সেপ্টেম্বর তারিখের একটি ঘোষণা প্রকাশিত হয়। আগের ওই উপস্থাপনা এবং অক্টোবরে উন্মোচনের মধ্যকার সম্পর্ক স্পষ্ট নয়।
উপস্থাপনাগুলোর ইতিহাসে কয়েকটি তারিখ রয়েছে:
- ১৯–২৩ আগস্ট ২০২৬: বেইজিংয়ে ওয়ার্ল্ড রোবট কনফারেন্স অনুষ্ঠিত হয়; সেখানে নিও১ প্রদর্শিত হয়েছিল বলে বর্ণনা করা হয়েছে।
- ১৪ সেপ্টেম্বর ২০২৬: আগের একটি ঘোষণায় আঙুলের ডগায় ±০.০৫ মিলিমিটার রিপিটেবিলিটিসহ বিভিন্ন নির্দিষ্টকরণ তুলে ধরা হয়।
- ১২–১৬ অক্টোবর ২০২৬: সাংহাইয়ে চায়না ইন্টারন্যাশনাল ইন্ডাস্ট্রি ফেয়ার অনুষ্ঠিত হয়।
- ১৪ অক্টোবর ২০২৬: নিওড্রাডাইনামিকস জেডি ইন্ডাস্ট্রিয়ালের সঙ্গে নিও১-এর যৌথ উপস্থাপনা এবং ±০.০০৫ মিলিমিটার রিপিটেবিলিটির দাবি ঘোষণা করে।
নিওড্রাডাইনামিকস জানিয়েছে, সাংহাই মেলায় তারা বাস্তব রোবটটির প্রদর্শনী চালিয়েছে এবং এর মূল হাইড্রোলিক ও বৈদ্যুতিক যন্ত্রাংশ দেখিয়েছে। ওই প্রদর্শনীগুলোর বিস্তারিত স্বাধীন পরীক্ষার ফল প্রকাশ করা হয়নি।
পারমাণবিক বিদ্যুৎকেন্দ্র, বন্দর ও পানির নিচের যন্ত্রপাতি
নিওড্রাডাইনামিকস সম্ভাব্য প্রয়োগগুলোকে চার ধরনের চ্যালেঞ্জিং কাজের মধ্যে ভাগ করেছে: বিপজ্জনক, নোংরা, কঠিন ও একঘেয়ে কাজ। ভারী যন্ত্রাংশ সংযোজন এবং শিল্পবন্দরে পণ্য ওঠানো-নামানো প্রস্তাবিত ব্যবহারের মধ্যে রয়েছে। এসব ক্ষেত্রে নির্দিষ্ট পণ্য ওঠানো-নামানোর কাজ অনুযায়ী রোবটের পৌঁছানোর সীমা, ভার বহনের ক্ষমতা ও কাজের গতি মিলিয়ে নিতে হবে।
পারমাণবিক স্থাপনার কাজের জন্য ভিন্ন ধরনের প্রস্তুতি প্রয়োজন। কোম্পানিটির দাবি, তাদের হাইড্রোলিক মডিউল বিকিরণ প্রতিরোধ করতে পারে এবং পারমাণবিক জ্বালানি ব্যবস্থাপনা ও যন্ত্রপাতির রক্ষণাবেক্ষণে সহায়তা করতে পারে। তবে পুরো ব্যবস্থায় উপযুক্ত ইলেকট্রনিকস, সেন্সর, তার ও নিয়ন্ত্রণব্যবস্থার পাশাপাশি স্থাপনার বিকিরণমাত্রা ও কার্যপদ্ধতির সঙ্গে মানানসই নিরাপত্তাব্যবস্থাও প্রয়োজন হবে।
পানির নিচে প্রকৌশলকাজের ক্ষেত্রে নিওড্রাডাইনামিকসের দাবি, তাদের প্রযুক্তি বাইরে থেকে আসা উচ্চ পানির চাপ সহ্য করতে পারে এবং সমুদ্রতলের যন্ত্রপাতি রক্ষণাবেক্ষণে সহায়তা করতে পারে। এমন কাজে ব্যবহার করতে হলে পরিচালনার গভীরতা, চাপের সংস্পর্শ, সিলিং এবং ক্ষয়রোধের ব্যবস্থা বিবেচনায় নিতে হবে।
খনি এবং দুর্যোগ মোকাবিলাও কোম্পানিটির তালিকায় রয়েছে। এর মধ্যে ধ্বংসের কাজ, ধ্বংসাবশেষ সরানো এবং দূষিত বা ঝুঁকিপূর্ণ এলাকায় কাজ করার কথা বলা হয়েছে। এসব পরিবেশে অসমতল ভূমি, আঘাত ও অনির্দেশ্য ভার থাকতে পারে। মাঠপর্যায়ের পরীক্ষায় চলাচলের ক্ষমতা, দূরনিয়ন্ত্রণ, স্থিতিশীলতা এবং ত্রুটির পর নিরাপদে উদ্ধার করার ব্যবস্থা পরিমাপ করতে হবে। এসব এখনো প্রস্তাবিত ব্যবহার, নিশ্চিতভাবে চালু থাকা প্রয়োগ নয়।
প্রকল্পে জেডি ইন্ডাস্ট্রিয়ালের ভূমিকা
জেডি ইন্ডাস্ট্রিয়ালের ভূমিকা হলো নিও১-কে শিল্প সরবরাহব্যবস্থা এবং সম্ভাব্য গ্রাহক প্রয়োগের সঙ্গে যুক্ত করতে সহায়তা করা। নিওড্রাডাইনামিকস জানিয়েছে, উপযুক্ত পরিবেশে প্রযুক্তিটি কীভাবে কাজে লাগানো যায় তা নির্ধারণ, সমাধান যাচাই এবং পরীক্ষামূলক প্রয়োগ নিয়ে দুই কোম্পানি কাজ করার পরিকল্পনা করেছে।
একটি পরীক্ষামূলক প্রয়োগে গ্রাহক নির্দিষ্ট কাজের বিপরীতে রোবটটির কার্যক্ষমতা পরিমাপ করতে পারবেন। উদাহরণস্বরূপ, ভারী যন্ত্রাংশ সংযোজনের কাজে নিও১ কতটা ধারাবাহিকভাবে কোনো যন্ত্রাংশ নির্দিষ্ট স্থানে বসাতে পারে, প্রতিটি চক্রে কত সময় লাগে এবং একাধিক শিফটে কতটা রক্ষণাবেক্ষণ প্রয়োজন—এসব পর্যবেক্ষণ করা যায়। এতে বিদ্যমান সরঞ্জামের সঙ্গে সুবিধা ও পরিচালন ব্যয়ের তুলনা করা সহজ হবে।
অক্টোবরের ঘোষণায় বাণিজ্যিক ব্যবহারের বিষয়ে সহযোগিতার কথা বলা হলেও সরবরাহের সময়সূচি, উৎপাদনের পরিমাণ বা কোনো গ্রাহক প্রতিষ্ঠানে স্থাপনের নাম উল্লেখ করা হয়নি। রোবটটির শক্তির উৎস ও কতক্ষণ চালানো যাবে, তাও জানানো হয়নি। নিও১ বিবেচনাধীন কোনো কারখানার কাজের সময়, চার্জ দেওয়া বা বিদ্যুৎ সংযোগ, সার্ভিসের জন্য প্রবেশাধিকার এবং যন্ত্রটির চারপাশের জায়গা পরিকল্পনা করতে এসব তথ্য প্রয়োজন হবে।
শারীরিক সক্ষমতা বাড়ানোর লক্ষ্যে নবীন কোম্পানি
নিওড্রাডাইনামিকস প্রতিষ্ঠিত হয় ২০২৪ সালে, বেইজিংয়ে। কোম্পানিটির প্রতিষ্ঠাতা দলের সদস্যরা সিংহুয়া বিশ্ববিদ্যালয়ে পড়াশোনা করেছেন বলে জানানো হয়েছে; কৃত্রিম বুদ্ধিমত্তা, মোটর ও সার্ভো নিয়ন্ত্রণ এবং স্বয়ংক্রিয় নিয়ন্ত্রণে তাঁদের দক্ষতা রয়েছে। কোম্পানিটি ডিজিটাল হাইড্রোলিক যন্ত্রাংশের পাশাপাশি পূর্ণাঙ্গ রোবট প্ল্যাটফর্মও তৈরি করে।
সহ-প্রতিষ্ঠাতা ইয়াং তাও মানুষের শারীরিক সক্ষমতার সীমা ছাড়িয়ে রোবটকে আরও বেশি সামর্থ্য দেওয়ার লক্ষ্য তুলে ধরেছেন। অক্টোবরের ঘোষণায় তিনি কোম্পানির উদ্দেশ্য ব্যাখ্যা করেন:
“রোবটের কাজ শুধু মানুষের আকৃতি অনুকরণ করা নয়; অভূতপূর্ব কর্মক্ষমতা তৈরির জন্য মানুষের শারীরিক সীমা ছাড়িয়ে যাওয়া উচিত,” বলেন নিওড্রাডাইনামিকসের প্রতিষ্ঠাতা ইয়াং তাও।
এই লক্ষ্য থেকেই মানুষের চেয়ে অনেক বড় যন্ত্র এবং ভারী বোঝা বা বিপজ্জনক পরিবেশে কাজের ওপর জোর দেওয়া হয়েছে। নিওড্রাডাইনামিকস তাদের অ্যাকচুয়েটর প্রযুক্তির মাধ্যমে শিল্পকারখানায় জায়গা করে নিতে চাইছে। উপাদানগুলো একসঙ্গে কীভাবে কাজ করে, তা দেখানোর প্ল্যাটফর্ম হিসেবে কাজ করছে নিও১।
পরবর্তী গুরুত্বপূর্ণ ধাপ হবে নথিভুক্ত পরীক্ষা, পূর্ণাঙ্গ পরিচালন-সংক্রান্ত নির্দিষ্টকরণ এবং শনাক্তযোগ্য শিল্পস্থানে পরীক্ষামূলক প্রয়োগের ফলাফল। এসব তথ্য থেকে গ্রাহকেরা বুঝতে পারবেন, দীর্ঘ সময়ের কাজে নিও১ কেমন করে, কত ঘন ঘন রক্ষণাবেক্ষণ প্রয়োজন হয় এবং বিদ্যুৎ, চাপ বা নিয়ন্ত্রণে বিঘ্ন ঘটলে কী হয়। এসব ফল প্রকাশের কোনো তারিখ কোম্পানিটি জানায়নি।
মূল বিষয়গুলো
- নিও১ প্রায় ৪ মিটার উঁচু; দুই বাহু মিলিয়ে ৫০০ কেজি ভার বহন করতে পারে বলে কোম্পানিটির দাবি।
- এর ৪১টি সক্রিয় ডিগ্রি অব ফ্রিডমে রয়েছে ৩৯টি হাইড্রোলিক অ্যাকচুয়েটর এবং অগ্রবাহু চালানোর জন্য দুটি বৈদ্যুতিক ড্রাইভ।
- অক্টোবরের ঘোষণায় ±০.০০৫ মিলিমিটার রিপিটেবিলিটির দাবি করা হয়েছে; আগের বিবরণে আঙুলের ডগায় ±০.০৫ মিলিমিটার রিপিটেবিলিটির কথা বলা হয়।
- নিওড্রাডাইনামিকস ও জেডি ইন্ডাস্ট্রিয়াল ২০২৬ সালের অক্টোবরে সাংহাইয়ের শিল্পমেলায় রোবটটি যৌথভাবে উপস্থাপন করে।
- প্রস্তাবিত প্রয়োগের মধ্যে রয়েছে ভারী যন্ত্রাংশ সংযোজন, বন্দরে পণ্য ওঠানো-নামানো, পারমাণবিক স্থাপনার রক্ষণাবেক্ষণ, পানির নিচে প্রকৌশলকাজ এবং খনি।
- স্বাধীন পরীক্ষার ফল, নাম উল্লেখ করা চালু প্রয়োগ, মূল্য এবং বাণিজ্যিকভাবে বাজারে ছাড়ার তারিখ প্রকাশ করা হয়নি।