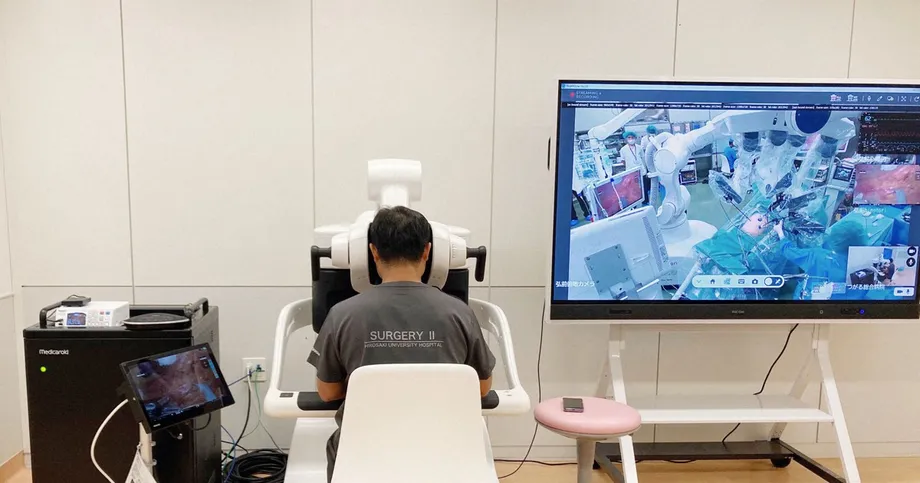
দুটি হাসপাতাল মিলে নিয়ন্ত্রণ করছে একটি সার্জিক্যাল রোবট
আওমোরি প্রিফেকচারে প্রায় ৩০ কিলোমিটার দূরত্বে অবস্থিত দুটি হাসপাতালের চিকিৎসকদের অংশগ্রহণে কোলোরেক্টাল ক্যানসারে আক্রান্ত পাঁচ রোগীর অস্ত্রোপচার হয়েছে। হিরোসাকি বিশ্ববিদ্যালয় ও জাপান সার্জিক্যাল সোসাইটির ভাষ্য, দূর থেকে রোবটিক অস্ত্রোপচারে সহায়তার এটিই জাপানে প্রথম ক্লিনিক্যাল প্রয়োগ। আগস্টে শুরু হওয়া এই গবেষণায় যুক্ত হয়েছে হিরোসাকির হিরোসাকি ইউনিভার্সিটি হাসপাতাল এবং গোশোগাওয়ারার সুগারু জেনারেল হাসপাতাল।
সূচিপত্র
- দুটি হাসপাতাল মিলে নিয়ন্ত্রণ করছে একটি সার্জিক্যাল রোবট
- আগস্ট থেকে অক্টোবরের মধ্যে যা ঘটেছে
- অপারেশন কক্ষে দূর থেকে সহায়তা যেভাবে কাজ করে
- আগের গবেষণায় ১৫০ কিলোমিটার দূর থেকে সংযোগ পরীক্ষা
- দ্রুত সংযোগের পাশাপাশি পরিষ্কার ছবিও কেন জরুরি
- পাঁচ বছর ধরে হিনোতোরির পরীক্ষা, যাচাই করা হয়েছে বিলম্ব ও নেটওয়ার্কের চাপ
- সংযোগ বিচ্ছিন্ন হলে কী ঘটে
- এই ব্যবস্থায় স্থানীয় চিকিৎসকেরা অপরিহার্য
- লক্ষ্য, বাড়ির কাছেই চিকিৎসা
- মূল বিষয়গুলো
অপারেশন কক্ষে থাকা একজন সার্জন কোবেভিত্তিক মেডিকারয়েড করপোরেশনের তৈরি ‘হিনোতোরি’ সার্জিক্যাল রোবট নিয়ন্ত্রণ করেন। অন্য হাসপাতালের একজন তত্ত্বাবধায়ক সার্জন একই যন্ত্রটি দূর থেকে চালিয়ে সহায়তা করেন। চিকিৎসকেরা একসঙ্গে টিউমার অপসারণ করেন। বিশ্ববিদ্যালয় ও সোসাইটি জানিয়েছে, পাঁচটি অস্ত্রোপচারই নিরাপদে সম্পন্ন হয়েছে।
তাৎক্ষণিক লক্ষ্য হলো, যেসব হাসপাতালে অভিজ্ঞ সার্জন পাওয়া কঠিন, সেখানে বিশেষজ্ঞ চিকিৎসকদের দক্ষতা পৌঁছে দেওয়া। নিরাপত্তা যাচাইয়ের জন্য মার্চ পর্যন্ত আরও অস্ত্রোপচারের পরিকল্পনা রয়েছে। এরপর প্রয়োজনীয় সরঞ্জামের নিয়ন্ত্রক অনুমোদন এবং জাপানের জাতীয় স্বাস্থ্যবিমা ব্যবস্থায় এর আওতাভুক্তির আবেদন করবে আয়োজকেরা।
দূর থেকে অস্ত্রোপচারে সহায়তা প্রচারের দায়িত্বে থাকা জাপান সার্জিক্যাল সোসাইটির কমিটির প্রধান, তোকাই বিশ্ববিদ্যালয়ের অধ্যাপক মাসাকি মোরি হিরোসাকি বিশ্ববিদ্যালয়ে এক সংবাদ সম্মেলনে এর উদ্দেশ্য ব্যাখ্যা করেন।
অস্ত্রোপচারের চিকিৎসায় আঞ্চলিক বৈষম্য দূর করাই আমাদের প্রধান লক্ষ্য,
মোরি বলেন, প্রায় দুই বছরের মধ্যে দূরনিয়ন্ত্রিত রোবটিক অস্ত্রোপচারকে বাস্তবে প্রয়োগের উপযোগী করে তোলার আশা করছে সোসাইটি। এটি একটি লক্ষ্য; পরবর্তী ধাপগুলো হলো আরও ক্লিনিক্যাল মূল্যায়ন, সরঞ্জামের অনুমোদন এবং বিমা-সুবিধার ব্যবস্থা করা। আওমোরির এই অস্ত্রোপচারগুলো প্রযুক্তিটিকে রোগীসেবায় নিয়ে এসেছে। এর আগে জাপানে গবেষণায় রোবট নিয়ন্ত্রণ, যোগাযোগে বিলম্ব এবং নেটওয়ার্ক বিকল হলে পুনরুদ্ধারের বিষয়গুলো পরীক্ষা করা হয়েছিল।
আগস্ট থেকে অক্টোবরের মধ্যে যা ঘটেছে
হিরোসাকি বিশ্ববিদ্যালয় ও জাপান সার্জিক্যাল সোসাইটি ৮ অক্টোবর ক্লিনিক্যাল প্রয়োগ শুরুর ঘোষণা দেয়। ১৪ অক্টোবরের এক সংবাদ সম্মেলনে বিস্তারিত জানানো হয়। ২০২৬ সালের ১৫ অক্টোবর প্রকাশিত প্রতিবেদনে অংশগ্রহণকারী হাসপাতাল দুটির দূরত্ব প্রায় ৩০ কিলোমিটার বলে উল্লেখ করা হয়।
ঘোষণার আগে অস্ত্রোপচারগুলো সম্পন্ন হয়েছিল; এটি ভবিষ্যৎ কোনো পরীক্ষার শুরুর ঘোষণা ছিল না। ঘটনাক্রমটি তা-ই দেখায়:
- আগস্ট: প্রথম অস্ত্রোপচার হয় এবং ক্লিনিক্যাল গবেষণা শুরু হয়।
- ৮ অক্টোবর: হিরোসাকি বিশ্ববিদ্যালয় ও জাপান সার্জিক্যাল সোসাইটি দূরনিয়ন্ত্রিত রোবটিক অস্ত্রোপচারে সহায়তার জাপানে প্রথম ক্লিনিক্যাল প্রয়োগ শুরুর ঘোষণা দেয়।
- ১৪ অক্টোবর: আয়োজকেরা বিস্তারিত তুলে ধরেন এবং জানান, পাঁচ রোগীর অস্ত্রোপচার নিরাপদে সম্পন্ন হয়েছে।
- মার্চ পর্যন্ত: সরঞ্জামের অনুমোদন ও জাতীয় স্বাস্থ্যবিমার আওতাভুক্তির আবেদন করার আগে নিরাপত্তা যাচাইয়ে আরও অস্ত্রোপচারের পরিকল্পনা রয়েছে।
গবেষণার বিবরণে পরিপাকতন্ত্রের ক্যানসারে আক্রান্ত রোগীদের লক্ষ্যগোষ্ঠী হিসেবে চিহ্নিত করা হয়েছে। সম্পন্ন হওয়া পাঁচটি অস্ত্রোপচার কোলোরেক্টাল ক্যানসারের রোগীদের ওপর হয়েছে, অর্থাৎ কোলন বা মলদ্বারের ক্যানসার। জটিলতা, সুস্থ হতে লাগা সময় কিংবা দীর্ঘমেয়াদি ক্যানসার-সংক্রান্ত ফলাফলের বিস্তারিত পরিসংখ্যান প্রকাশ্য ঘোষণায় দেওয়া হয়নি।
অপারেশন কক্ষে দূর থেকে সহায়তা যেভাবে কাজ করে
হিনোতোরি রোবট সার্জনের নিয়ন্ত্রণব্যবস্থার সঙ্গে অস্ত্রোপচারে ব্যবহৃত যন্ত্রগুলোকে যুক্ত করে। এই গবেষণায় হাসপাতাল দুটির মধ্যে যোগাযোগব্যবস্থার মাধ্যমে অন্য স্থানের একজন চিকিৎসককে রোবট চালিয়ে রোগীর পাশে থাকা সার্জনকে সহায়তার সুযোগ দেওয়া হয়।
এই ব্যবস্থায় স্থানীয় চিকিৎসাসেবার সঙ্গে দূর থেকে বিশেষজ্ঞের পরামর্শ যুক্ত হয়। অপারেশন কক্ষে একজন চিকিৎসক থাকেন, আর দূরের চিকিৎসক শুধু মুখে নির্দেশনা না দিয়ে রোবটের মাধ্যমে সহায়তা করতে পারেন। একই অস্ত্রোপচারে দুজন চিকিৎসকই যুক্ত থাকেন।
বর্তমান সার্জিক্যাল রোবটগুলো নিজেরা যে শারীরিক কাজ করতে পারে না, সেগুলোও স্থানীয় কর্মীদের করতে হয়। হিনোতোরির কার্যকারিতা যাচাই নিয়ে আলাদা একটি একাডেমিক পর্যালোচনায় বলা হয়েছে, যন্ত্র বদলানো, ক্যামেরার লেন্স পরিষ্কার করা এবং সাকশন করার জন্য রোগীর পাশে মানুষের উপস্থিতি এখনও প্রয়োজন। তাই দূর থেকে সহায়তা নির্ভর করে অপারেশন কক্ষের দল, দূরের সার্জন এবং যোগাযোগব্যবস্থার ওপর।
আগের গবেষণায় ১৫০ কিলোমিটার দূর থেকে সংযোগ পরীক্ষা
হিরোসাকি বিশ্ববিদ্যালয়ের সঙ্গে কাজ করা গবেষকেরা এর আগে হিরোসাকি ইউনিভার্সিটি হাসপাতাল ও ১৫০ কিলোমিটার দূরের মুতসু জেনারেল হাসপাতালের মধ্যে দূর থেকে রোবট চালানোর পরীক্ষা করেন। জাপান এজেন্সি ফর মেডিক্যাল রিসার্চ অ্যান্ড ডেভেলপমেন্টের সহায়তায় পরিচালিত তাঁদের বাণিজ্যিক নেটওয়ার্কবিষয়ক গবেষণায় দেখা হয়, সাধারণ বাণিজ্যিক ফাইবার-অপটিক সংযোগ নির্ভরযোগ্যভাবে দূর থেকে রোবট নিয়ন্ত্রণে সহায়তা করতে পারে কি না।
ওই মাঠপর্যায়ের পরীক্ষায় রিভারফিল্ড ইনকরপোরেশনের তৈরি একটি রোবট ব্যবহার করা হয়। ১২ জন সার্জন বিভিন্ন কাজ করেন: ছয়জনের রোবটিক সার্জারির অভিজ্ঞতা ছিল, আর বাকি ছয়জনের সাধারণ অস্ত্রোপচারের অভিজ্ঞতা থাকলেও রোবটিক সার্জারির অভিজ্ঞতা ছিল না। তাঁরা নম্বর দেওয়া ছিদ্রের মধ্যে দণ্ড সরান এবং দুটি যন্ত্র ব্যবহার করে চিহ্নিত সুতা ধরে টানেন।
আগের পরীক্ষায় সংযোগের দূরত্ব ছিল বর্তমান হাসপাতাল দুটির মধ্যকার দূরত্বের পাঁচ গুণ: প্রায় ৩০ কিলোমিটারের তুলনায় ১৫০ কিলোমিটার। রোগীর ওপর অস্ত্রোপচারের বদলে নিয়ন্ত্রিত কাজের ওপর জোর দেওয়া হয়েছিল, যাতে বিভিন্ন নেটওয়ার্ক পরিস্থিতিতে কর্মদক্ষতা পরিমাপ করা যায়।
গবেষকেরা উপসংহারে বলেন, তাঁদের পরীক্ষিত বাণিজ্যিক যোগাযোগ নেটওয়ার্ক দূরনিয়ন্ত্রিত অস্ত্রোপচারের প্রযুক্তিতে সহায়তা করতে পারে। তবে পরীক্ষার সীমাবদ্ধতাও তাঁরা তুলে ধরেন: এতে নিয়ন্ত্রণ সংকেতের বদলে ছবির সংকেতে বিলম্ব মাপা হয়েছিল, সার্জনের সংখ্যা ছিল কম এবং নেটওয়ার্ক পরীক্ষার ক্রম নির্দিষ্ট ছিল। অনুশীলনের সঙ্গে অংশগ্রহণকারীদের দক্ষতা বাড়ায়, যা ফলাফলে প্রভাব ফেলতে পারে।
দ্রুত সংযোগের পাশাপাশি পরিষ্কার ছবিও কেন জরুরি
হিরোসাকি ও মুতসুর পরীক্ষায় নিশ্চিত ব্যান্ডউইডথের লাইনে যোগাযোগের গড় রাউন্ড-ট্রিপ সময় ছিল ৪ মিলিসেকেন্ড, আর নেটওয়ার্ক পরিস্থিতির ওপর গতি নির্ভরশীল এমন সংযোগে তা ছিল ১০ মিলিসেকেন্ড। এক মিলিসেকেন্ড হলো সেকেন্ডের এক হাজার ভাগের এক ভাগ। রাউন্ড-ট্রিপ সময় দিয়ে বোঝা যায়, একটি সংকেত গন্তব্যে পৌঁছে ফিরে আসতে কত সময় নেয়।
যন্ত্রগুলো কী করছে, তা সার্জনদের দেখাও জরুরি। ক্যামেরায় ছবি ধারণ থেকে শুরু করে সার্জনের পর্দায় তা দেখা পর্যন্ত বিলম্ব গবেষকেরা মেপেছেন। একে ‘গ্লাস-টু-গ্লাস’ সময় বলা হয়। নিশ্চিত সংযোগের লাইনে এর গড় ছিল ৯২ মিলিসেকেন্ড, আর অন্য সংযোগে ৯৫ মিলিসেকেন্ড।
ক্যামেরায় প্রক্রিয়াকরণ, ভিডিও সংকোচন, প্রেরণ, পুনরায় প্রসারণ এবং পর্দার সাড়া দেওয়ার সময়, সবই এই বিলম্বে ভূমিকা রাখে। মাপা ছবির বিলম্বে নেটওয়ার্কের মধ্য দিয়ে যাতায়াতের চেয়ে যন্ত্রপাতিতে প্রক্রিয়াকরণের অবদান ছিল অনেক বেশি।
নিশ্চিত সংযোগে প্রতি সেকেন্ডে ৫ মেগাবিট গতিতে তথ্য পাঠানোর সময় প্যাকেট হারিয়ে যায় এবং ছবির মান কমে যায়। প্যাকেট হলো ডিজিটাল তথ্যের ছোট ছোট অংশ; কিছু প্যাকেট হারালে ছবির খুঁটিনাটি বাদ পড়তে পারে। পরীক্ষিত ব্যবস্থার জন্য গবেষকেরা প্রতি সেকেন্ডে অন্তত ১০ মেগাবিট গতির সুপারিশ করেন। নেটওয়ার্ক পরিস্থিতি ভেদে কাজের ভুলের সংখ্যায় পরিসংখ্যানগতভাবে উল্লেখযোগ্য পার্থক্য দেখা যায়নি, তবে কিছু সার্জনের কাছে ৫ মেগাবিট সংযোগের ছবি দেখা কঠিন মনে হয়েছিল।
এই সুপারিশটি নির্দিষ্ট একটি রোবট ও ভিডিও ব্যবস্থার জন্য প্রযোজ্য। দূর থেকে সহায়তার পরিকল্পনা করা হাসপাতালের নিজস্ব যন্ত্রপাতির উপযোগী পর্যাপ্ত সংযোগ-সক্ষমতা এবং ছবি ও নিয়ন্ত্রণ নির্দেশনা নিরবচ্ছিন্নভাবে পৌঁছানো নিশ্চিত করতে হবে।
পাঁচ বছর ধরে হিনোতোরির পরীক্ষা, যাচাই করা হয়েছে বিলম্ব ও নেটওয়ার্কের চাপ
কোবে বিশ্ববিদ্যালয়, মেডিকারয়েড এবং এনটিটি ডোকোমো ২০২০ থেকে ২০২৫ সালের মধ্যে দূর থেকে ৩০টির বেশি সেশন মূল্যায়ন করে। তাকুতো হারা ও তাঁর সহকর্মীরা হিনোতোরির কার্যকারিতা যাচাইয়ের পর্যালোচনায় এসব ফলাফল একত্র করেছেন। এতে যোগাযোগের কার্যকারিতা, রোবটের নিরাপত্তা, কর্মীদের সমন্বয় এবং আইনি শর্ত পরীক্ষা করা হয়েছে।
পর্যালোচনায় হিনোতোরির কারিগরি ও পরিচালনাগত পরীক্ষা বর্ণনা করা হয়েছে, যা আওমোরিতে পাঁচ ক্যানসার রোগীর অস্ত্রোপচার থেকে আলাদা। সর্বোত্তম পরিস্থিতিতে সাব-৬ ফ্রিকোয়েন্সির স্বতন্ত্র ৫জি নেটওয়ার্কে ভিডিও পাঠানোর সময় রাউন্ড-ট্রিপ বিলম্ব ছিল প্রায় ১০০ মিলিসেকেন্ড। স্বতন্ত্র ৫জি-তে আলাদা ৫জি কোর নেটওয়ার্ক ব্যবহার করা হয়; আর সাব-৬ বলতে ৬ গিগাহার্টজের নিচের ফ্রিকোয়েন্সি বোঝায়।
নেটওয়ার্কে অতিরিক্ত চাপও ছিল গুরুত্বপূর্ণ পরীক্ষার বিষয়। ‘কোয়ালিটি অব সার্ভিস’ নিয়ন্ত্রণ ছাড়াই প্রতি সেকেন্ডে ২০০ মেগাবিট গতিতে অন্য তথ্যের আদান-প্রদান হলে প্যাকেট হারানো এবং ভিডিওর মান খারাপ হওয়ার ঘটনা ঘটে। এসব নিয়ন্ত্রণ চালু থাকলে অন্য তথ্যের আদান-প্রদান প্রতি সেকেন্ডে ১ গিগাবিট, অর্থাৎ ১,০০০ মেগাবিট ছাড়ালেও তথ্য পাঠানো স্থিতিশীল ছিল।
কোয়ালিটি অব সার্ভিস বলতে গুরুত্বপূর্ণ তথ্যকে অগ্রাধিকার দেওয়া বোঝায়। এ ক্ষেত্রে তা হলো অস্ত্রোপচারের ছবি ও রোবটের নিয়ন্ত্রণ নির্দেশনা। পরীক্ষাগুলো দেখায়, নেটওয়ার্কের ঘোষিত গতি প্রকৌশলগত কাজের একটি অংশমাত্র: অন্য ব্যবহারকারীরা তথ্য পাঠালেও অস্ত্রোপচারের সংযোগ সচল রাখতে হবে।
পরীক্ষিত কাজে ১৮০ মিলিসেকেন্ড পর্যন্ত বিলম্বেও সার্জনেরা কাজ সম্পন্ন করতে পেরেছেন, যদিও সূক্ষ্ম নড়াচড়ার নির্ভুলতা ১২০ মিলিসেকেন্ডের বেশি বিলম্বে কমতে শুরু করে। পর্যালোচনায় বলা হয়েছে, ২০২২ সালের জাপানের দূরনিয়ন্ত্রিত অস্ত্রোপচার নির্দেশিকায় নিরাপদ সংযোগ ও বিকল্প ব্যবস্থার পাশাপাশি প্রান্ত-থেকে-প্রান্ত বিলম্ব সর্বোচ্চ ১০০ মিলিসেকেন্ড রাখার শর্ত নির্ধারণ করা হয়েছে।
সংযোগ বিচ্ছিন্ন হলে কী ঘটে
হিনোতোরির কার্যকারিতা যাচাইয়ে রাউটার ও ৫জি যন্ত্রে কৃত্রিমভাবে সংযোগ বিচ্ছিন্ন করার পরীক্ষা করা হয়। রোবটটি নিরাপদ স্ট্যান্ডবাই মোডে চলে যায় এবং অনিচ্ছাকৃত নড়াচড়া ছাড়াই যন্ত্রের চলাচল বন্ধ হয়। অনেক পরীক্ষায় নেটওয়ার্ক সংযোগ ফিরিয়ে আনলে সিস্টেম পুনরায় চালু না করেই নিয়ন্ত্রণ ফিরে আসে।
ভার্চুয়াল প্রাইভেট নেটওয়ার্ক বা ভিপিএনের মাধ্যমে বিকল্প যোগাযোগপথও পরীক্ষা করা হয়। ভিপিএন বিভিন্ন স্থানের মধ্যে সুরক্ষিত সংযোগ দেয়। কৃত্রিমভাবে সংযোগ বিচ্ছিন্ন করার পরীক্ষায় ৫ থেকে ১১ সেকেন্ডের মধ্যে ভিপিএন পুনরায় সংযুক্ত হয়। নিরাপত্তাব্যবস্থায় দ্বিতীয় ককপিট বা রোবট চালানোর কনসোলের মাধ্যমে স্থানীয় একজন অপারেটরের নিয়ন্ত্রণ নেওয়ার সুযোগও ছিল।
অস্ত্রোপচারের সময় প্রতিটি সেকেন্ড গুরুত্বপূর্ণ। তাই রোবট থামানো এবং রোগীর পাশে দক্ষ দল রাখা এই নকশার মূল অংশ। পর্যালোচনায় নিরাপত্তাকে স্বয়ংক্রিয় স্ট্যান্ডবাই, বিকল্প সংযোগ, যন্ত্রপাতি পর্যবেক্ষণ এবং প্রয়োজনে হস্তক্ষেপ করতে সক্ষম কর্মীদের সমন্বয় হিসেবে তুলে ধরা হয়েছে।
কার্যকারিতা যাচাইয়ের পরীক্ষায় অস্ত্রোপচারের ভিডিও, নির্দেশনা ও অন্যান্য তথ্যকে উন্মুক্ত ইন্টারনেট থেকে বিচ্ছিন্ন রাখতে বন্ধ নেটওয়ার্ক কাঠামো ব্যবহার করা হয়েছিল। হঠাৎ প্যাকেট হারানো বা ভিডিও ফ্রেমে বিলম্বের মতো সমস্যা শনাক্ত করতে পর্যবেক্ষণ সরঞ্জামের সাহায্যে নেটওয়ার্ক যন্ত্রপাতির ওপর নজর রাখা হয়। এগুলো কার্যকারিতা যাচাই কর্মসূচির বৈশিষ্ট্য; আওমোরির ক্লিনিক্যাল অস্ত্রোপচারে ব্যবহৃত যোগাযোগ সংযোগের বিবরণ ঘোষণায় আরও সংক্ষেপে দেওয়া হয়েছিল।
এই ব্যবস্থায় স্থানীয় চিকিৎসকেরা অপরিহার্য
হারা ও তাঁর সহকর্মীরা জাপানের মেডিকেল প্র্যাকটিশনারস আইনের ২০ নম্বর ধারাকে এমন আইনি শর্ত হিসেবে উল্লেখ করেছেন, যাতে রোগীর অবস্থানে একজন চিকিৎসকের উপস্থিতি প্রয়োজন। তাঁদের পর্যালোচনায় দূরের সার্জনের সহায়তায় স্থানীয় দলের তত্ত্বাবধানে অস্ত্রোপচারকে আইনসম্মত অন্তর্বর্তীকালীন মডেল হিসেবে বর্ণনা করা হয়েছে।
আওমোরির গবেষণায়ও এই মৌলিক ব্যবস্থাই অনুসরণ করা হয়েছে: রোগীর পাশে থাকা একজন সার্জন অন্য হাসপাতালের চিকিৎসকের সহায়তায় অস্ত্রোপচার করেন। আয়োজকেরা ব্যাপক ব্যবহারের জন্য প্রয়োজনীয় অনুমোদন নেওয়ার চেষ্টা করার পাশাপাশি, এই ক্লিনিক্যাল কাজের মাধ্যমে প্রকৃত ক্যানসার অস্ত্রোপচারে এ ধরনের সহযোগিতা কীভাবে কাজ করে তা মূল্যায়ন করতে পারবেন।
পর্যালোচনায় মানুষে-মানুষে যোগাযোগের ওপরও জোর দেওয়া হয়েছে। অপারেশন কক্ষের কর্মীদের সঙ্গে সমন্বয়, অস্ত্রোপচারের স্থান দেখা এবং প্রক্রিয়া চলাকালে পরিবর্তন অনুসরণের জন্য দূরের সার্জন অডিও ও ভিডিওর ওপর নির্ভর করেন। রোবটের নির্ভরযোগ্য নিয়ন্ত্রণের পাশাপাশি কাজের দায়িত্ব স্পষ্টভাবে বণ্টন এবং জরুরি পরিস্থিতিতে কী করতে হবে তা নির্ধারণও এই ব্যবস্থা ব্যবহারযোগ্য করে তোলার অংশ।
আগের রিভারফিল্ড পরীক্ষায় রোবটিক সার্জারির অভিজ্ঞতাসম্পন্ন সার্জনেরা দুই হাত ব্যবহারের কাজটি দ্রুত শেষ করেন এবং যন্ত্র কম নড়ান। যাদের এ অভিজ্ঞতা ছিল না, তাঁদের ফল ছিল এর বিপরীত। প্রযুক্তি নেটওয়ার্কের মাধ্যমে বিশেষজ্ঞের কাজ দূরে পৌঁছে দিতে পারে, তবে প্রশিক্ষণ ও অভিজ্ঞতা সেই কাজ কতটা ভালোভাবে সম্পন্ন হবে, তা প্রভাবিত করে।
লক্ষ্য, বাড়ির কাছেই চিকিৎসা
অস্ত্রোপচারের জন্য যাতায়াতের খরচ ও ভোগান্তি কমাতে দূর থেকে সহায়তার ব্যবস্থা চালু করতে চায় হিরোসাকি বিশ্ববিদ্যালয় ও জাপান সার্জিক্যাল সোসাইটি। তাঁদের বক্তব্য, সার্জনের ঘাটতি এবং বিশেষজ্ঞদের অসম বণ্টনের কারণে আঞ্চলিক হাসপাতালগুলোতে উন্নত অস্ত্রোপচারের দক্ষতা পাওয়ার সুযোগ কমে যেতে পারে।
দূর থেকে সহায়তা নিতে সক্ষম কোনো হাসপাতাল রোগীকে স্থানীয়ভাবে চিকিৎসা দেওয়ার পাশাপাশি অন্য স্থানের অভিজ্ঞ সার্জনের সাহায্য নিতে পারে। হিনোতোরি পর্যালোচনায় আরও বলা হয়েছে, কার্যকারিতা যাচাইয়ের সেশনে কম অভিজ্ঞ সার্জনদের আরও নিরাপদে ও দক্ষতার সঙ্গে কাজ করতে সাহায্য করার একটি উপায় হতে পারে দূর থেকে মেন্টরিং। অর্থাৎ, ব্যক্তিগত অস্ত্রোপচারে সহায়তার পাশাপাশি প্রশিক্ষণেও এই পদ্ধতির ভূমিকা থাকতে পারে।
তবে বাস্তব প্রয়োগে উল্লেখযোগ্য প্রস্তুতির প্রয়োজন। হাসপাতালগুলোর দরকার রোবট, উপযুক্ত যোগাযোগ-সক্ষমতা, সুরক্ষিত সংযোগ, বিকল্প ব্যবস্থা এবং প্রশিক্ষিত চিকিৎসা ও কারিগরি কর্মী। আগের বাণিজ্যিক নেটওয়ার্ক গবেষণায় যোগাযোগের নির্ভরযোগ্যতা ও খরচের মধ্যে ভারসাম্যের কথা বলা হয়েছে; সাধারণত অধিক নির্ভরযোগ্য সেবার খরচও বেশি।
মার্চ পর্যন্ত পরিকল্পিত অস্ত্রোপচারগুলোই পরবর্তী ঘোষিত পদক্ষেপ। এরপর সরঞ্জামের অনুমোদন ও জাতীয় স্বাস্থ্যবিমার আওতাভুক্তি গবেষণার বাইরেও এই সেবা কীভাবে দেওয়া ও এর খরচ পরিশোধ করা হবে, তা নির্ধারণে সহায়তা করবে। প্রায় দুই বছরের মধ্যে বাস্তব প্রয়োগে নেওয়ার লক্ষ্য জানিয়েছেন মোরি। তবে এখন পর্যন্ত অর্জন হলো আওমোরির দুটি হাসপাতালের অস্ত্রোপচার দলের অংশগ্রহণে পাঁচটি ক্যানসার অস্ত্রোপচার সম্পন্ন হওয়া।
মূল বিষয়গুলো
- আওমোরিতে প্রায় ৩০ কিলোমিটার দূরত্বে অবস্থিত হাসপাতাল দুটিতে দূর থেকে সহায়তাপ্রাপ্ত রোবটিক অস্ত্রোপচার হয়েছে কোলোরেক্টাল ক্যানসারে আক্রান্ত পাঁচ রোগীর।
- হিরোসাকি বিশ্ববিদ্যালয় ও জাপান সার্জিক্যাল সোসাইটির ভাষ্য, এ ধরনের অস্ত্রোপচারের জাপানে এটিই প্রথম ক্লিনিক্যাল প্রয়োগ।
- মেডিকারয়েডের হিনোতোরি রোবটের সাহায্যে স্থানীয় একজন সার্জন ও দূরের একজন তত্ত্বাবধায়ক সার্জন একসঙ্গে কাজ করেন।
- সরঞ্জামের অনুমোদন ও জাতীয় স্বাস্থ্যবিমার আওতাভুক্তির আবেদন করার আগে মার্চ পর্যন্ত আরও অস্ত্রোপচারের পরিকল্পনা রয়েছে।
- আগের গবেষণায় ছবিতে বিলম্ব, নেটওয়ার্কে অতিরিক্ত চাপ, বিকল্প সংযোগ এবং কৃত্রিমভাবে সংযোগ বিচ্ছিন্ন হলে রোবট নিরাপদে থামানো পরীক্ষা করা হয়েছে।
- অস্ত্রোপচারের চিকিৎসায় আঞ্চলিক বৈষম্য কমানোর লক্ষ্য নিয়ে প্রায় দুই বছরের মধ্যে এ পদ্ধতি বাস্তবে প্রয়োগের আশা করছে সোসাইটি।