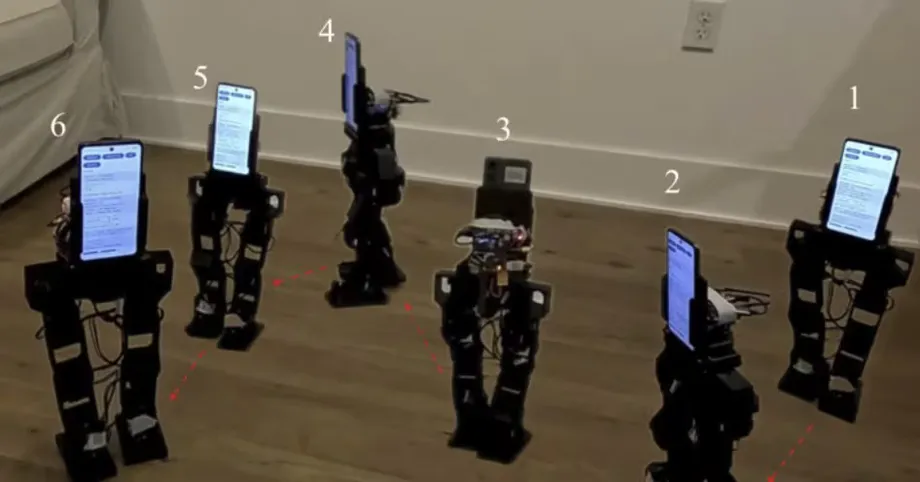
২০১৭ সালের একটি ফোন হাঁটা হিউম্যানয়েড রোবট চালাতে সাহায্য করছে
ইউসিএলএর একটি গবেষক দল এমন একটি হিউম্যানয়েড রোবট তৈরি করেছে, যার উচ্চতা প্রায় ৪৮ সেন্টিমিটার, ওজন ১.৮ কিলোগ্রাম এবং স্মার্টফোন বাদে নির্মাণব্যয় প্রায় ৪০০ ডলার। ফোনবট নামে পরিচিত এই রোবটটি দুই পায়ে হাঁটতে পারে, ক্যামেরা দিয়ে একজনকে অনুসরণ করতে পারে এবং উপুড় হয়ে শোয়া অবস্থা থেকে উঠে দাঁড়াতে পারে। পরীক্ষিত চারটি ফোনের মধ্যে ছিল ২০১৭ সালে বাজারে আসা হুয়াওয়ে অনার ৯।
সূচিপত্র
- ২০১৭ সালের একটি ফোন হাঁটা হিউম্যানয়েড রোবট চালাতে সাহায্য করছে
- ফোনটি যেভাবে ১৩টি জয়েন্ট নিয়ন্ত্রণ করে
- চারটি ফোনেই কাজ হয়েছে, তবে মানচিত্র তৈরিতে সীমাবদ্ধতা ছিল
- হাঁটা শেখা শুরু হয়েছিল সিমুলেশনে
- প্রশিক্ষণে ছোট পরিবর্তনে হাঁটার ধরন আরও ভারসাম্যপূর্ণ হয়েছে
- ৪০০ ডলারের দামের মধ্যে যা রয়েছে
- কথোপকথন চালাতে লাগে ল্যাপটপ
- ওপেন নকশা শিক্ষার্থীদের কাজ শুরুর সুযোগ দেয়
- পুরোনো ফোন পাচ্ছে কম্পিউটিংয়ের নতুন কাজ
- মূল বিষয়গুলো
২০২৬ সালের ৬ অক্টোবর arXiv-এ জমা দেওয়া এই গবেষণাটি করেছেন রুওচেন হৌ, ছুয়ানইউ ওয়াং, ড্যানিয়েল কো এবং ডেনিস ডব্লিউ. হং। হং ইউনিভার্সিটি অব ক্যালিফোর্নিয়া, লস অ্যাঞ্জেলেসের (ইউসিএলএ) যন্ত্রকৌশল ও মহাকাশ প্রকৌশলের অধ্যাপক। সেখানকার রোবোটিকস অ্যান্ড মেকানিজমস ল্যাবরেটরিতে (রোমেলা) প্রকল্পটি তৈরি হয়েছে।
দলের ফোনবট গবেষণাপত্রে, যার শিরোনাম PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones, এমন একটি রোবটের বর্ণনা দেওয়া হয়েছে, যা মূল কম্পিউটিং ও সেন্সিং সক্ষমতার জন্য সাধারণ স্মার্টফোনের ওপর নির্ভর করে। লেখকেরা জানান, এর হার্ডওয়্যার ও সফটওয়্যারের নকশা সম্পূর্ণ ওপেন সোর্স, ফলে অন্যরা প্ল্যাটফর্মটি তৈরি ও নিজেদের প্রয়োজন অনুযায়ী বদলে নিতে পারবেন।
ফোনবট শ্রেণিকক্ষ ও গবেষণাগারের একটি ব্যবহারিক সমস্যার সমাধান করতে চায়: ছোট হিউম্যানয়েড রোবটে ব্যয়বহুল মোটর, আলাদা ক্যামেরা, মোশন সেন্সর ও কম্পিউটার লাগতে পারে। একটি স্মার্টফোনে এসবের কয়েকটি উপাদান আগে থেকেই ছোট একটি যন্ত্রে একত্রে থাকে। ফোনটি পুনর্ব্যবহার করলে আলাদা ইলেকট্রনিক যন্ত্রাংশ কেনা ও সংযোগ দেওয়ার প্রয়োজন কমে।
ফলাফল থেকে এ পদ্ধতির বর্তমান সীমাবদ্ধতাও বোঝা যায়। হাঁটা ও দৃষ্টিসংক্রান্ত কাজ ফোনে চলে, কিন্তু কথোপকথন প্রক্রিয়াকরণে বাহ্যিক ল্যাপটপ লাগে। ফোনবটের হাত নেই, আর এর হাঁটার নিয়ন্ত্রককে সমতল মাটিতে চলার জন্য প্রশিক্ষণ দেওয়া হয়েছে। আপাতত এর উদ্দেশ্য শিক্ষা, গবেষণা ও পরীক্ষা-নিরীক্ষা।
ফোনটি যেভাবে ১৩টি জয়েন্ট নিয়ন্ত্রণ করে
ফোনবটে স্মার্টফোনটি নিতম্বের ওপরে একটি ধারকে বসানো থাকে। ক্যামেরা চারপাশের দৃশ্য ধারণ করে, আর ফোনের ইনর্শিয়াল মেজারমেন্ট ইউনিট বা আইএমইউ গতি ও অবস্থান মাপে। আইএমইউতে এমন সেন্সর থাকে, যা কোনো যন্ত্র কীভাবে নড়ছে ও কাত হচ্ছে তা অনুমান করতে সাহায্য করে। এতে ভারসাম্য বজায় রাখতে রোবট প্রয়োজনীয় তথ্য পায়।
TensorFlow Lite ব্যবহার করে একটি কাস্টম অ্যান্ড্রয়েড অ্যাপ নড়াচড়া ও নিয়ন্ত্রণের নিউরাল নেটওয়ার্ক চালায়। এই সফটওয়্যার ফোনের মতো যন্ত্রে মেশিন লার্নিং মডেল চালানোর জন্য তৈরি। ফোনটি নড়াচড়ার নির্দেশ হিসাব করে ওয়াই-ফাইয়ের মাধ্যমে ছোট একটি অনবোর্ড কম্পিউটারে পাঠায়। কম্পিউটারটি সেই নির্দেশ মোটরগুলোতে পৌঁছে দেয়।
রোবটটির প্রতিটি পায়ে ছয়টি চালিত জয়েন্ট এবং ধড় ঘোরানোর জন্য একটি জয়েন্ট রয়েছে। প্রতিটি নিতম্বে তিনটি, হাঁটুতে একটি এবং গোড়ালিতে দুটি জয়েন্ট আছে। ফলে নিচের অংশে রয়েছে ১২ ডিগ্রি অব ফ্রিডম, অর্থাৎ জয়েন্টগুলো স্বাধীনভাবে ১২ ধরনের নড়াচড়া করতে পারে।
১৩টি জয়েন্টেই DYNAMIXEL XL430-W250-T সার্ভো মোটর ব্যবহার করা হয়েছে। সার্ভো হলো এমন মোটর, যাকে নির্দিষ্ট অবস্থানে যাওয়ার নির্দেশ দেওয়া যায়। তাই হাঁটু, গোড়ালি বা রোবটের অন্য জয়েন্ট নিয়ন্ত্রণে এটি কার্যকর।
ধড়ের জয়েন্টটি ক্যামেরাকে আরেক ধরনের সুবিধাজনক নড়াচড়া করতে দেয়। পা স্থির রেখে ফোনবট কাউকে অনুসরণ করতে ওপরের শরীর ঘোরাতে পারে। ফলে পাশে তাকানোর প্রয়োজন হলেই পুরো রোবটকে নাড়াতে হয় না। ওয়্যারলেস সংযোগের কারণে ফোন বদলানোও সহজ, কারণ ফোনটিকে শরীরের সঙ্গে নির্দিষ্ট তারে যুক্ত করতে হয় না।
চারটি ফোনেই কাজ হয়েছে, তবে মানচিত্র তৈরিতে সীমাবদ্ধতা ছিল
গবেষকেরা হুয়াওয়ে অনার ৯, স্যামসাং গ্যালাক্সি এ১৬ ৫জি, মটোরোলা মটো জি ২০২৪ এবং মটোরোলা মটো জি ২০২৫ পরীক্ষা করেছেন। চারটি ফোনই মোশন সেন্সিং, হাঁটা নিয়ন্ত্রণ ও ছবি প্রক্রিয়াকরণসহ মূল কাজগুলো করতে পেরেছে। নতুন তিনটি সাশ্রয়ী ফোন প্রতিটি প্রায় ৫০ থেকে ৮০ ডলারে কেনা হয়েছিল।
হার্ডওয়্যার পুনর্ব্যবহারের সবচেয়ে স্পষ্ট উদাহরণ অনার ৯: গবেষণাপত্র প্রকাশের নয় বছর আগে বাজারে আসা ফোনটিও রোবটের মূল হাঁটা ও দৃষ্টিসংক্রান্ত কাজ করতে পেরেছে। নতুন সাশ্রয়ী মডেলগুলোও দলকে দামি ফোনের বিকল্প দিয়েছে।
অনার ৯-এ একটি নির্দিষ্ট সফটওয়্যারগত সীমাবদ্ধতা ছিল। যুক্তরাষ্ট্রে পরীক্ষা করা যন্ত্রটিতে প্রয়োজনীয় গুগল পরিষেবা না থাকায় ফোনটি অনবোর্ড মানচিত্র তৈরির ফাংশন চালাতে পারেনি। ওই ফাংশনে সিমালটেনিয়াস লোকালাইজেশন অ্যান্ড ম্যাপিং ব্যবহার করা হয়, যা সাধারণত সংক্ষেপে স্ল্যাম নামে পরিচিত। সহজ করে বললে, এর সাহায্যে রোবট মানচিত্র তৈরি করার পাশাপাশি সেই মানচিত্রে নিজের অবস্থানও নির্ধারণ করতে পারে।
ফোন বাছাইয়ের সময় এর হার্ডওয়্যারের পাশাপাশি ইনস্টল করা সফটওয়্যারও গুরুত্বপূর্ণ। পরীক্ষিত অনার ৯ হাঁটা ও মানুষ শনাক্ত করতে পেরেছে, কিন্তু মানচিত্র তৈরির জন্য এমন কিছু পরিষেবা দরকার ছিল, যা ফোনটিতে ছিল না। আরও অ্যান্ড্রয়েড মডেলের সঙ্গে সামঞ্জস্য আছে কি না, তা পরীক্ষা করা বাকি।
প্রকল্পটির উন্নয়নযাত্রায় রয়েছে ভোক্তা হার্ডওয়্যারের একাধিক প্রজন্ম:
- ২০১৭: হুয়াওয়ে অনার ৯ বাজারে আনে; পরীক্ষায় ব্যবহৃত ফোনগুলোর মধ্যে এটিই সবচেয়ে পুরোনো।
- ২০২৪ ও ২০২৫: অনার ৯ ও গ্যালাক্সি এ১৬ ৫জির পাশাপাশি পরীক্ষিত মটো জির দুটি প্রজন্ম আনে মটোরোলা।
- ৬ অক্টোবর, ২০২৬: ইউসিএলএর লেখকেরা ফোনবটের প্রিপ্রিন্ট arXiv-এ জমা দেন।
হাঁটা শেখা শুরু হয়েছিল সিমুলেশনে
ফোনবটের হাঁটার নিয়ন্ত্রক প্রথমে রিইনফোর্সমেন্ট লার্নিং ব্যবহার করে সিমুলেশনে শিখেছে। এই পদ্ধতিতে সফটওয়্যারকে বিভিন্ন কাজ করে দেখতে দেওয়া হয় এবং কার্যকর আচরণের জন্য নম্বর দেওয়া হয়। ফোনবটের ক্ষেত্রে প্রশিক্ষণে নির্ধারিত গতি বজায় রাখা, পালাক্রমে পা ফেলা এবং সোজা হয়ে থাকা—এ ধরনের নড়াচড়াকে পুরস্কৃত করা হয়েছে। পা টেনে হাঁটার মতো আচরণের জন্য নম্বর কমানো হয়েছে।
সিমুলেশনে বাস্তব রোবটের জন্য গুরুত্বপূর্ণ শারীরিক সীমাবদ্ধতাও রাখা হয়েছিল। সাশ্রয়ী মোটরগুলোর শক্তি ও গতির সীমা রয়েছে, আর গিয়ারে কিছুটা ঢিল থাকে, অর্থাৎ অংশগুলোর মধ্যে সামান্য ফাঁক রয়েছে। এসব বিষয় হিসাবে ধরলে নিয়ন্ত্রক এমন নড়াচড়া শিখতে পারে, যা বাস্তব যন্ত্রটি করতে সক্ষম।
প্রশিক্ষণে আরেকটি সমস্যা দেখা দেয়: প্রতিসমভাবে তৈরি কাঠামো স্বয়ংক্রিয়ভাবে ভারসাম্যপূর্ণ হাঁটার ধরন শেখেনি। কিছু পরীক্ষায় বাম পা সামনের দিকে স্থির থাকত, আর ডান পা শরীরের বেশির ভাগ ভার বহন করত। এতে জয়েন্ট ও মোটরের ওপর অসম চাপ পড়ত।
গবেষকেরা স্যাজিটাল মিররিং পদ্ধতিতে এর সমাধান করেন। প্রশিক্ষণের উদাহরণগুলোতে বাম ও ডান পাশ অদলবদল করে সেগুলোর অনুলিপি তৈরি করা হয়, যাতে নিয়ন্ত্রক একই নড়াচড়ার দুই সংস্করণ থেকেই শিখতে পারে। প্রতিটি প্রতিফলিত উদাহরণের জন্য আলাদা পদার্থবিজ্ঞানের সিমুলেশন চালানোর প্রয়োজন ছাড়াই এই কৌশলে অতিরিক্ত শেখার উদাহরণ পাওয়া গেছে।
প্রশিক্ষণে ছোট পরিবর্তনে হাঁটার ধরন আরও ভারসাম্যপূর্ণ হয়েছে
প্রতিফলিত উদাহরণ ব্যবহার করে চালানো পাঁচটি স্বতন্ত্র প্রশিক্ষণ পর্বের সঙ্গে তা ছাড়া চালানো পাঁচটি পর্বের তুলনা করেছে দলটি। সিমুলেশনে মিররিং শেখার গতি ও ধারাবাহিকতা বাড়িয়েছে এবং দুই পায়ের মধ্যে মোটরের চাপ আরও সমানভাবে বণ্টন করেছে।
বাম ও ডান দিকের জয়েন্টের কোণের পার্থক্য মাপার একটি সূচক সিমুলেশনে ০.২৫৪ রেডিয়ান থেকে কমে ০.০০৩ রেডিয়ানে নেমেছে বলে জানানো হয়েছে। এই দুই মান থেকে হিসাব করলে তা প্রায় ৯৮.৮ শতাংশ হ্রাস। কোণ মাপার একক রেডিয়ান; এখানে কম মানের অর্থ দুই পাশের নড়াচড়া অনেক বেশি একরকম হয়েছে।
এরপর নিয়ন্ত্রকটি বাস্তব রোবটে প্রয়োগ করা হয়। সেখানে দলটি হাঁটা, একজনকে অনুসরণ করা এবং উপুড় হয়ে শোয়া অবস্থা থেকে উঠে দাঁড়ানোর প্রদর্শন করে। সংখ্যাগত তুলনাটি সিমুলেশনের হাঁটার ধরন বর্ণনা করে, আর প্রদর্শনগুলো হার্ডওয়্যারে অর্জিত আচরণ দেখায়।
কাজটির এই অংশটি গুরুত্বপূর্ণ, কারণ সাশ্রয়ী উপাদানের কিছু সীমা থাকে, যা সফটওয়্যারকে মেনে চলতে হয়। ফোন দ্রুত নির্দেশ হিসাব করতে পারে, কিন্তু মোটরগুলোকে সেই নির্দেশ কার্যকর করতে হয়। ফোনবটের প্রশিক্ষণপদ্ধতি নিয়ন্ত্রকের সিদ্ধান্তকে রোবটের শক্তি ও যান্ত্রিক আচরণের সঙ্গে যুক্ত করে।
৪০০ ডলারের দামের মধ্যে যা রয়েছে
গবেষকদের হিসাব অনুযায়ী, স্মার্টফোন বাদে ফোনবটের হার্ডওয়্যার ব্যয় প্রায় ৪০০ ডলার। ফোন ও ব্যাটারিসহ এর ওজন ১.৮ কিলোগ্রাম বলে জানানো হয়েছে। আগে থেকেই সামঞ্জস্যপূর্ণ ফোন থাকলে নির্মাতা সেটি পুনর্ব্যবহার করতে পারবেন; নতুন ফোন কিনতে হলে সেই খরচ রোবটের হার্ডওয়্যার বাজেটে যোগ করতে হবে।
তুলনায় উল্লেখ করা ছোট গবেষণা হিউম্যানয়েড রোবটগুলোর দাম প্রায় ৩,৫০০ থেকে ১৩,৮০০ ডলার। এই দামের বিপরীতে ফোনবটের ৪০০ ডলারের হার্ডওয়্যার ব্যয় সবচেয়ে সস্তা প্ল্যাটফর্মের তুলনায় প্রায় ৮৮.৬ শতাংশ এবং সবচেয়ে দামির তুলনায় প্রায় ৯৭.১ শতাংশ কম।
তুলনায় থাকা রোবটগুলোর সক্ষমতা এক নয়, আর সরঞ্জাম বাছাইয়ে সেই পার্থক্য গুরুত্বপূর্ণ। ফোনবটের বর্তমান নকশায় হাত নেই, এতে বহনক্ষমতা সীমিত এমন সাশ্রয়ী মোটর ব্যবহার করা হয়েছে এবং এটি সমতল মাটিতে হাঁটার জন্য তৈরি। কোনো গবেষণাগারে বস্তু ধরার বা আরও জটিল নড়াচড়ার প্রয়োজন হলে ক্রয়মূল্যের পাশাপাশি এসব চাহিদাও বিবেচনা করতে হবে।
ইন্টেলের ইন্টেলিজেন্স সিস্টেমস ল্যাবের গবেষকদের তৈরি স্মার্টফোনভিত্তিক আগের একটি রোবোটিকস প্ল্যাটফর্ম, ওপেনবট, প্রায় ৫০ ডলারের চাকার কাঠামো ব্যবহার করেছিল। ফোন পুনর্ব্যবহারের একই বিস্তৃত ধারণাকে ফোনবট এমন একটি কাঠামোয় নিয়ে এসেছে, যেটিকে দুই পায়ে ভারসাম্য রাখতে হয়। ফোনবটের আনুমানিক হার্ডওয়্যার ব্যয় ওপেনবটের উল্লেখিত কাঠামোর দামের আট গুণ; দুই প্ল্যাটফর্মের যান্ত্রিক কাজ ভিন্ন হওয়ায় এই পার্থক্য।
কথোপকথন চালাতে লাগে ল্যাপটপ
ফোনবটের গবেষণাপত্রে হাঁটা ও মানুষ অনুসরণ করার পাশাপাশি কথোপকথন, ভিডিও ধারণ এবং মোবাইল টেলিপ্রেজেন্সের কথা বলা হয়েছে। টেলিপ্রেজেন্স হলো দূরনিয়ন্ত্রিত যন্ত্র ব্যবহার করে অন্য স্থান থেকে দেখা ও যোগাযোগ করা। ফোনের ক্যামেরা, মাইক্রোফোন, স্পিকার ও ওয়্যারলেস সংযোগ এসব কাজে সহায়তা করতে পারে।
বর্তমানে কথোপকথনের কাজ একাধিক যন্ত্রে ভাগ করা। ফোনে অডিও গ্রহণ ও পাঠানোর কাজ হয়, কিন্তু স্পিচ রিকগনিশন ও ভাষা প্রক্রিয়াকরণ ওয়াই-ফাইয়ে যুক্ত কাছাকাছি একটি ল্যাপটপে চলে। হাঁটা নিয়ন্ত্রণ ও দৃষ্টিসংক্রান্ত প্রক্রিয়াকরণ হয় ফোনেই।
উপযুক্ত ভাষার মডেল সরাসরি স্মার্টফোনে চালানোর সম্ভাবনা খতিয়ে দেখার পরিকল্পনা রয়েছে দলের। রোবটের কাজ বেছে নিতে কথ্য নির্দেশ ও দৃশ্যগত তথ্য একত্র করতে পারে—এমন পরিকল্পনা-সফটওয়্যার তৈরির প্রস্তাবও দিয়েছে তারা। এসব সংযোজন বাহ্যিক কম্পিউটারের ওপর নির্ভরতা কমাবে এবং ব্যবহারকারীরা রোবটকে যে কাজ করতে বলতে পারবেন, তার পরিধি বাড়াবে।
ফোনবটের শারীরিক সীমাবদ্ধতাগুলো স্পষ্ট। হাত না থাকায় এটি বস্তু তুলতে বা সরাতে পারে না। এর হাঁটার নিয়ন্ত্রককে সমতল ভূমিতে চলার জন্য প্রশিক্ষণ দেওয়া হয়েছে, আর ছোট মোটরের কারণে বহনযোগ্য ওজন ও জোরে নড়াচড়ার ক্ষমতা সীমিত।
হালকা হাত সংযোজন এবং অসম মাটিতে হাঁটার সক্ষমতা নিয়ে কাজ করার পরিকল্পনা করেছেন গবেষকেরা। এসব উন্নয়ন বা কথোপকথন প্রক্রিয়াকরণ ফোনে সরিয়ে নেওয়ার কোনো সমাপ্তির তারিখ জানানো হয়নি। আপাতত প্রদর্শিত প্ল্যাটফর্মটির মূল সক্ষমতা হলো বর্তমান হার্ডওয়্যারের সীমার মধ্যে চলাচল, সেন্সিং ও যোগাযোগ।
ওপেন নকশা শিক্ষার্থীদের কাজ শুরুর সুযোগ দেয়
ইউসিএলএর লেখকেরা ফোনবটকে শিক্ষা, গবেষণা ও দ্রুত প্রোটোটাইপ তৈরির জন্য সাশ্রয়ী ও পুনরুৎপাদনযোগ্য একটি প্ল্যাটফর্ম হিসেবে বর্ণনা করেছেন। হার্ডওয়্যার ও সফটওয়্যারের নকশা প্রকাশ করায় শিক্ষার্থী ও গবেষকেরা সেটি তৈরি, পরীক্ষা ও পরিবর্তনের মাধ্যমে কাজ শুরু করতে পারবেন।
কোনো ক্লাসে ক্যামেরার ইনপুট নড়াচড়ায় কী প্রভাব ফেলে, ভারসাম্য সেন্সর রিডিংয়ের ওপর কতটা নির্ভর করে বা সমর্থিত বিভিন্ন ফোনে নিয়ন্ত্রকটি কেমন কাজ করে—এসব পড়ানো যেতে পারে। নতুন দৃষ্টিগ্রাহ্যতা বা যোগাযোগের ফাংশন পরীক্ষা করতে গবেষকেরা বিদ্যমান কাঠামোর ওপর ভিত্তি করে কাজ করতে পারবেন। সহজলভ্য ইলেকট্রনিকস ও পরিবর্তনযোগ্য রোবট নকশার সমন্বয় থেকেই এসব ব্যবহার সম্ভব।
যন্ত্রাংশ জোড়া লাগানো ও সরঞ্জামের প্রয়োজন বিবেচনায় রেখে ৪০০ ডলারের হার্ডওয়্যার ব্যয় গবেষণাগারকে একাধিক ইউনিট তৈরিতে সহায়তা করতে পারে। একই ধরনের কাঠামোর রোবট ব্যবহার করে দলগুলো পরিবর্তনের ফল তুলনা করতে পারবে, আর সবার জন্য উন্মুক্ত নকশা পরীক্ষাগুলো পুনরায় করা সহজ করবে।
ফোনবট প্রকৌশলের একটি গুরুত্বপূর্ণ শিক্ষাও সামনে আনে: রোবট ব্যবহারযোগ্য করার ক্ষেত্রে হার্ডওয়্যারের দামই একমাত্র বিষয় নয়। দলটিকে হাঁটার সফটওয়্যার প্রশিক্ষণ দিতে হয়েছে, ভারসাম্যহীন হাঁটার ধরন ঠিক করতে হয়েছে, মোটরের সীমাবদ্ধতা হিসাবে নিতে হয়েছে এবং বিভিন্ন ফোনের সামঞ্জস্য পরীক্ষা করতে হয়েছে। উন্মুক্ত নকশা এসব সিদ্ধান্ত অন্যদের পর্যালোচনা ও উন্নত করার সুযোগ দেয়।
পুরোনো ফোন পাচ্ছে কম্পিউটিংয়ের নতুন কাজ
গুগলও ইউনিভার্সিটি অব ক্যালিফোর্নিয়া, সান দিয়েগোর সঙ্গে প্রায় ২,০০০টি অব্যবহৃত পিক্সেল ফোনকে ছোট একটি ডেটা সেন্টার হিসেবে ব্যবহারের প্রকল্পে কাজ করছে। এই উদ্যোগ ও ফোনবট ভিন্ন পরিবেশে স্মার্টফোনের প্রসেসর কাজে লাগায়: একটিতে কম্পিউটিংয়ের জন্য যন্ত্রগুলো একত্র করা হয়, অন্যটিতে চলমান যন্ত্রের ভেতরে একটি ফোন বসানো হয়।
এআই ডেটা সেন্টারে বিনিয়োগ বাড়ায় উচ্চক্ষমতার মেমোরির চাহিদা বেড়েছে এবং অন্যান্য ইলেকট্রনিকস নির্মাতার যন্ত্রাংশের বাজেটে চাপ তৈরি হয়েছে। ফোনবট নির্দিষ্টভাবে খরচ কমায়, কারণ আলাদাভাবে না কিনে ফোনে থাকা ক্যামেরা, মোশন সেন্সর, প্রসেসর ও ওয়্যারলেস সংযোগ ব্যবহার করা হয়।
ইউসিএলএর পরীক্ষাগুলো এই পদ্ধতির একটি বাস্তব ফল দেখায়। ২০১৭ সালে বাজারে আসা একটি মডেলসহ পরীক্ষিত চারটি অ্যান্ড্রয়েড ফোন রোবটের মূল কাজের জন্য যথেষ্ট কম্পিউটিং ও সেন্সিং সক্ষমতা দিয়েছে। অনার ৯-এ মানচিত্র তৈরির সীমাবদ্ধতাও দেখায়, পুনর্ব্যবহারের ক্ষেত্রে প্রসেসরের সক্ষমতার পাশাপাশি সফটওয়্যার সমর্থনও যাচাই করা দরকার।
ফোনবট একটি পুরোনো স্মার্টফোনকে গবেষণার সরঞ্জামে কার্যকর ভূমিকা দিয়েছে। এর কাঠামো ও নিয়ন্ত্রণব্যবস্থা এমনভাবে তৈরি, যাতে ফোন ও সাশ্রয়ী মোটরের সক্ষমতা অনুযায়ী কাজ করা যায়। পরবর্তী উন্নয়নের লক্ষ্যও নির্দিষ্ট: হালকা হাত যোগ করা, অসম ভূমিতে হাঁটা শেখা এবং আরও বেশি কথোপকথন প্রক্রিয়াকরণ ফোনে নিয়ে আসা।
মূল বিষয়গুলো
- ইউসিএলএর ফোনবটের উচ্চতা প্রায় ৪৮ সেন্টিমিটার এবং স্মার্টফোন ও ব্যাটারিসহ ওজন ১.৮ কিলোগ্রাম।
- ফোন বাদে এর আনুমানিক হার্ডওয়্যার ব্যয় ৪০০ ডলার।
- পরীক্ষিত চারটি অ্যান্ড্রয়েড ফোনই হাঁটা, সেন্সিং ও দৃষ্টিসংক্রান্ত মূল কাজগুলো করতে পেরেছে; এর মধ্যে রয়েছে ২০১৭ সালের হুয়াওয়ে অনার ৯।
- অনার ৯-এ অনবোর্ড মানচিত্র তৈরির জন্য প্রয়োজনীয় গুগল পরিষেবা ছিল না।
- প্রতিফলিত প্রশিক্ষণ উদাহরণ সিমুলেশনে হাঁটার ধরন উন্নত করেছে এবং দুই পায়ের ওপর চাপের ভারসাম্য এনেছে।
- ফোনবটের বর্তমানে হাত নেই, এটিকে সমতল মাটিতে হাঁটার জন্য প্রশিক্ষণ দেওয়া হয়েছে এবং কথোপকথন প্রক্রিয়াকরণে বাহ্যিক ল্যাপটপ ব্যবহার করে।
- লেখকদের ভাষ্য অনুযায়ী, হার্ডওয়্যার ও সফটওয়্যারের নকশা সম্পূর্ণ ওপেন সোর্স।