ভার্চুয়াল বাড়িতে প্রশিক্ষিত রোবট এবার বাস্তব ঘরে
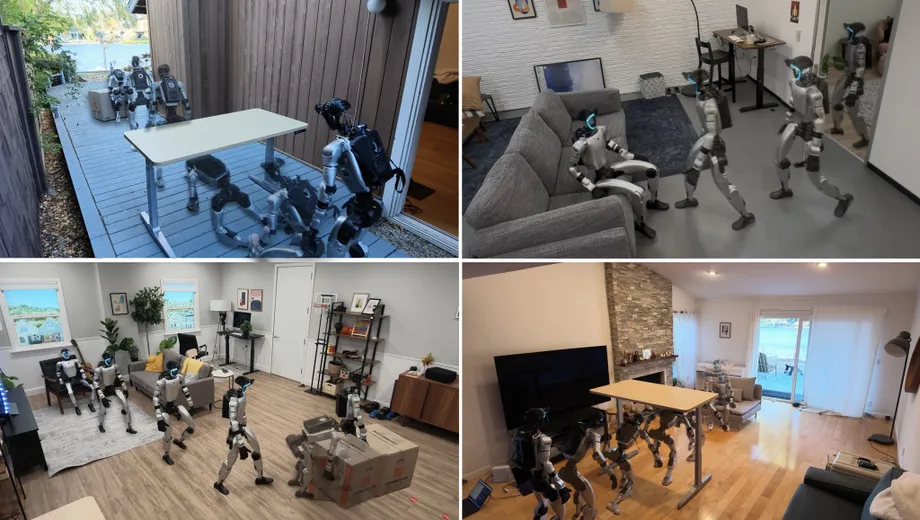
Apple-এর গবেষকেরা বলছেন, তাদের HALO হিউম্যানয়েড নিয়ন্ত্রণ ব্যবস্থা আগে কখনো স্ক্যান বা মানচিত্রে তোলা হয়নি এমন ছয়টি বাস্তব পরিবেশে ৩৬০টি পরীক্ষায় আলাদা শারীরিক কাজ গড়ে ৯১% সফলভাবে সম্পন্ন করেছে। Unitree Robotics G1 রোবটে চালিত এই ব্যবস্থা সিমুলেশনে শেখা অভিজ্ঞতা কাজে লাগিয়ে অপরিচিত জায়গায় চলাচল করেছে, আসবাবে বসেছে, সরু ফাঁক দিয়ে পার হয়েছে এবং বাক্স ঠেলেছে।
সূচিপত্র
- ভার্চুয়াল বাড়িতে প্রশিক্ষিত রোবট এবার বাস্তব ঘরে
- ৯১% সাফল্যের ফলাফলে কী অন্তর্ভুক্ত
- দীর্ঘ নির্দেশ কেন কঠিন
- তিনটি স্তর কীভাবে নির্দেশকে চলনে রূপ দেয়
- G1-এর পিঠে বহন করা হয় Mac mini
- ১,০০০টি ভার্চুয়াল বাড়ি থেকে যেভাবে প্রশিক্ষণের উদাহরণ তৈরি হয়
- কম্পিউটিংয়ের ব্যয় ও মানুষের কাজ
- দৃষ্টিনির্ভর ব্যবস্থা এখনো স্পর্শের সমস্যা সামলাতে পারে না
- গবেষণাটি কী পরিবর্তন আনে
- মূল বিষয়
ফলাফলগুলো ২০২৬ সালের ৪ নভেম্বর arXiv-এ জমা দেওয়া Perceptive Humanoid Motion from Simulation গবেষণাপত্রে প্রকাশিত হয়েছে। Apple দলের গবেষণাপত্রে বলা হয়েছে, ১,০০০টি কম্পিউটারে তৈরি বাড়ির পরিবেশে প্রায় ৩০০ ঘণ্টার কৃত্রিম উদাহরণ দিয়ে প্রশিক্ষণের পর ব্যবস্থাটিকে সরাসরি বাস্তব রোবটে ব্যবহার করা হয়েছে।
দীর্ঘ কাজগুলো ছিল কঠিনতর। আলাদা একটি বাস্তব পরিবেশে HALO তিনটি কাজের সমন্বয়ে গড়ে ৭০% সফল হয়েছে। প্রতিটি সমন্বয় ১০ বার করে পরীক্ষা করা হয়। বাধার নিচ দিয়ে ঝুঁকে যাওয়া, লক্ষ্যবস্তুর কাছে পৌঁছানো এবং একটি বাক্স ঠেলার কাজের ধারাটি ১০ বারের মধ্যে পাঁচবার সফল হয়েছে।
ব্যবহারিক অগ্রগতি হলো কোনো নির্দেশ বোঝা এবং অপরিচিত আসবাবের মধ্যে দিয়ে পুরো শরীর চালানোর মধ্যে সংযোগ তৈরি করা। চেয়ারে বসার মতো নির্দেশ পালন করতে রোবটকে বসার জায়গা শনাক্ত করতে হয়, যাওয়ার পথ খুঁজতে হয়, শরীরের অবস্থান ঠিক করতে হয় এবং নিজেকে নিচু করার সময় ভারসাম্য বজায় রাখতে হয়। HALO এই দায়িত্বগুলো তিনটি সমন্বিত নিয়ন্ত্রণ স্তরের মধ্যে ভাগ করে।
লেখক হলেন Siyuan Hu, Abulikemu Abuduweili, Yue Meng, Shipeng Liu, Quentin Leboutet, Chen Chen, Matthias Müller এবং Vladlen Koltun; সবার সঙ্গেই Apple-এর সংশ্লিষ্টতার কথা উল্লেখ করা হয়েছে। তাঁরা তথ্য তৈরি, প্রশিক্ষণ ও ব্যবহারের জন্য কোডও প্রকাশ করেছেন। এর মধ্যে রয়েছে কাজের পরিকল্পনা, চলন তৈরি এবং সিমুলেশন ও বাস্তব রোবটে চলন অনুসরণ।
৯১% সাফল্যের ফলাফলে কী অন্তর্ভুক্ত
ছয়টি আলাদা দক্ষতার সাফল্যের হার ছিল ভিন্ন। ঝুঁকে চলার ফল ছিল সবচেয়ে ভালো, আর পরীক্ষা করা কাজগুলোর মধ্যে বসার ফল ছিল সবচেয়ে কম সফল:
- নির্দিষ্ট নামে চিহ্নিত বস্তুর কাছে যাওয়া: ৯২%।
- আসবাবে বসা: ৮৫%।
- আংশিক খোলা দরজা দিয়ে পার হওয়া: ৯৩%।
- বাধার নিচ দিয়ে ঝুঁকে যাওয়া: ১০০%।
- বাধার নিচ দিয়ে হামাগুড়ি দিয়ে যাওয়া: ৯০%।
- একটি বাক্স ঠেলা: ৮৮%।
ঝুঁকে চলা ও বসার মধ্যে ব্যবধান ছিল ১৫ শতাংশ পয়েন্ট। বসার ক্ষেত্রে শুধু সঠিক জায়গায় পৌঁছালেই হয় না: রোবটকে আসবাবের সঙ্গে নিজের অবস্থান মেলাতে হয় এবং আসনে বসার সময় শরীরের ভার স্থানান্তর করতে হয়। এতে এর দৃষ্টিনির্ভর বোঝাপড়া ও শারীরিক নিয়ন্ত্রণ, দুটির ওপরই চাপ পড়ে।
HALO-এর কাছে মূল্যায়নের ছয়টি পরিবেশই ছিল অপরিচিত। গবেষকেরা আগে সেগুলো স্ক্যান করেননি, প্রশিক্ষণেও ব্যবহার করেননি। গবেষণাপত্রে একে জিরো-শট ট্রান্সফার বলা হয়েছে। অর্থাৎ, প্রতিটি নতুন স্থানের জন্য অতিরিক্ত প্রশিক্ষণ ছাড়াই ব্যবস্থাটি সিমুলেশনে প্রশিক্ষণ থেকে ওই বাস্তব পরিবেশগুলোতে কাজ করেছে।
প্রদর্শনীতে G1-কে একজনের পিছু নিতে, সোফায় বসতে, আংশিক খোলা দরজা দিয়ে পাশ ফিরে যেতে এবং টেবিলের নিচ দিয়ে ঝুঁকে বা হামাগুড়ি দিয়ে যেতে দেখা যায়। এসব চলনে বোঝা যায়, ব্যবস্থা শুধু গন্তব্যের দিকে হাঁটার বদলে আশপাশের জায়গা অনুযায়ী শরীরের ভঙ্গি বদলায়।
দীর্ঘ নির্দেশ কেন কঠিন
HALO-এর তিনটি কাজের সমন্বয়ে ফলাফলের ব্যবধান ছিল বেশি। দরজা দিয়ে পার হয়ে একটি লক্ষ্যের কাছে যাওয়ার কাজটি ১০টি পরীক্ষাতেই সফল হয়। ঝুঁকে যাওয়ার পর বসার কাজটি সফল হয় ছয়বার। ঝুঁকে যাওয়া, লক্ষ্যের কাছে পৌঁছানো এবং বাক্স ঠেলার কাজটি সফল হয় পাঁচবার।
সব মিলিয়ে ৩০টি প্রচেষ্টার মধ্যে ২১টি ধারাবাহিক কাজ সফল হয়েছে, অর্থাৎ সাফল্যের হার ৭০%। আলাদা কাজের গড় সাফল্যের তুলনায় এটি ২১ শতাংশ পয়েন্ট কম, যদিও ধারাবাহিক কাজের পরীক্ষা হয়েছে ভিন্ন পরিবেশে এবং তুলনামূলকভাবে কমসংখ্যক পরীক্ষায়।
একাধিক কাজের ধারায় সমস্যার সম্ভাবনা বাড়ে, কারণ একটি চলনের শেষে যে অবস্থায় পৌঁছায়, পরের কাজটি সেখান থেকেই শুরু হয়। যেমন, কোনো বাধার নিচ থেকে বেরিয়ে আসার পর রোবটের এমন অবস্থায় থাকতে হবে, যাতে সে লক্ষ্যের কাছে যেতে পারে এবং পরের চলনটি করতে পারে।
HALO দৃষ্টিনির্ভর যাচাইয়ের মাধ্যমে এ সমস্যার সমাধান করে। এর পরিকল্পনাকারী রোবটের দৃষ্টিকোণ থেকে ভিডিও দেখে, বর্তমান কাজটি সফল হয়েছে কি না বিচার করে এবং পরের কাজে এগোবে নাকি আবার চেষ্টা করবে তা ঠিক করে। ফলাফল দেখায়, একাধিক দক্ষতাকে একসঙ্গে যুক্ত করা আলাদাভাবে সেগুলো করার চেয়ে কঠিনতর সমস্যা।
তিনটি স্তর কীভাবে নির্দেশকে চলনে রূপ দেয়
সর্বোচ্চ নিয়ন্ত্রণ স্তরটি কাজের পরিকল্পনা করে। এটি দৃষ্টিভাষা মডেল ব্যবহার করে, যা একধরনের কৃত্রিম বুদ্ধিমত্তা—ছবি ও শব্দ দুটোই বিশ্লেষণ করে—এবং ক্যামেরায় দেখা দৃশ্যের সঙ্গে নির্দেশটি ব্যাখ্যা করে। ডিফল্ট মডেল Qwen3.6-35B-A3B, যা রোবটের সঙ্গে বহন করা Mac mini-তে স্থানীয়ভাবে চলে।
প্রতি দুই সেকেন্ডে পরিকল্পনাকারী সক্রিয় হয়। কেউ যদি রোবটকে বসতে বলে কিন্তু কোন আসনে বসবে তা না জানায়, তবে দৃশ্যমান বস্তুগুলোর মধ্যে উপযুক্তটি বেছে নিতে হয়। চেয়ারে যাওয়ার পথে টেবিল বাধা হয়ে দাঁড়ালে, নির্দেশটিকে ছোট ছোট কাজে ভাগ করতে পারে: বাধার নিচ দিয়ে ঝুঁকে যাওয়া, চেয়ারের কাছে যাওয়া এবং বসা।
মধ্যবর্তী স্তরটি প্রতিটি উপকাজকে চলনের পরিকল্পনায় রূপ দেয়। এতে Qwen3.5-2B-এর সঙ্গে একটি ডিফিউশন ট্রান্সফরমার ডিকোডার যুক্ত করা হয়েছে, যা পুরো শরীরের চলন তৈরি করে। প্রশিক্ষণের সময় Qwen3.5-2B-এর এনকোডারের প্যারামিটার অপরিবর্তিত থাকে। এনকোডার ছবি ও নির্দেশকে এমন এক উপস্থাপনায় রূপ দেয়, যা চলন মডেলটি ব্যবহার করতে পারে; ডিকোডার পরিকল্পিত ভঙ্গিগুলো তৈরি করে।
এই স্তরটি প্রায় পাঁচ সেকেন্ড সামনে পর্যন্ত দেখে এবং প্রতি সেকেন্ডে প্রায় তিনবার নতুন পরিকল্পনা করে। ফলে আশপাশ যাচাই না করে পুরো পাঁচ সেকেন্ডের চলনে অটল থাকার বদলে, ক্যামেরার নতুন পর্যবেক্ষণের ভিত্তিতে চলনের পরিকল্পনা হালনাগাদ করে।
সর্বনিম্ন স্তরটি, যার নাম মোশন ট্র্যাকার, সেই পরিকল্পনাগুলোকে প্রতি সেকেন্ডে ৫০ বার জয়েন্টের নির্দেশে রূপ দেয়। এটি গভীরতার ছবি ও রোবটের নিজের অবস্থান এবং চলনের তথ্য একত্র করে। ফলে ভারসাম্য, সংস্পর্শ এবং মোটরের সীমা বিবেচনায় রেখে পরিকল্পনা অনুসরণে সহায়তা করে।
G1-এর পিঠে বহন করা হয় Mac mini
বাস্তব ব্যবস্থায় M4 Pro চিপ ও ৬৪ জিবি ইউনিফায়েড মেমরিযুক্ত একটি Mac mini G1-এর পিঠে প্রতিরক্ষামূলক আবরণের মধ্যে বসানো হয়েছে। ওই কম্পিউটারে তুলনামূলকভাবে বেশি গণনাশক্তি লাগে এমন কাজের পরিকল্পনা ও চলন তৈরির মডেল চলে। G1-এর নিজস্ব অনবোর্ড প্রসেসরে চলে মোশন ট্র্যাকার।
বিশেষভাবে তৈরি হেড মাউন্টে রয়েছে OAK-1W ক্যামেরা। এর রঙিন ভিডিওর রেজোলিউশন ১২৮০ বাই ৮০০ পিক্সেল, ধারণের হার প্রতি সেকেন্ডে ৩০ ফ্রেম এবং দৃশ্যক্ষেত্র ১২০ ডিগ্রি। বিস্তৃত দৃশ্যক্ষেত্র শরীর নড়াচড়ার সময় কাছের আসবাব ও খোলা পথ পর্যবেক্ষণে সহায়তা করে।
রোবটটি তারবিহীনভাবে চলে; এর সফটওয়্যার উপাদানগুলো ZeroMQ নামের বার্তা আদান-প্রদানের ব্যবস্থার মাধ্যমে যোগাযোগ করে। ডিফল্ট স্থানীয় কনফিগারেশন ইন্টারনেট সংযোগ ছাড়াই কাজ করতে পারে। কনফিগার করা থাকলে HALO অ্যাপ্লিকেশন প্রোগ্রামিং ইন্টারফেসের মাধ্যমে ক্লাউড মডেলও ব্যবহার করতে পারে।
কম্পিউটিংয়ের কাজ ভাগ করা হয়েছে নিয়ন্ত্রণের স্তরবিন্যাস অনুযায়ী। নির্দেশ বোঝার কাজ তুলনামূলকভাবে কম ঘন ঘন করা যায়, কিন্তু চলন্ত রোবটকে স্থিতিশীল রাখতে অনেক দ্রুত হালনাগাদ দরকার। ট্র্যাকার বর্তমান পরিকল্পনা বাস্তবায়ন চালিয়ে যাওয়ার সময় চলন তৈরির মডেল নতুন পরিকল্পনা হিসাব করে, ফলে মডেলকে হিসাব করতে হলেই রোবটকে থামতে হয় না।
১,০০০টি ভার্চুয়াল বাড়ি থেকে যেভাবে প্রশিক্ষণের উদাহরণ তৈরি হয়
HALO-এর প্রশিক্ষণ প্রক্রিয়া একটি নির্দিষ্ট ঘাটতি পূরণের চেষ্টা করে: হিউম্যানয়েড কী দেখছে, তাকে কী করতে বলা হচ্ছে এবং পুরো শরীর কীভাবে নড়বে—এই তিনটির মধ্যে সংযোগ স্থাপনকারী উদাহরণের ঘাটতি। সাধারণ ভিডিওতে কাজের দৃশ্য থাকে, কিন্তু এই ব্যবস্থাকে প্রশিক্ষণ দিতে ছবির সঙ্গে নির্দেশ ও রোবটের বিস্তারিত চলন জুড়ে দিতে হয়।
মানুষ দিয়ে পরিচালনা করে বা পরিধানযোগ্য রেকর্ডিং যন্ত্র ব্যবহার করে প্রদর্শনী সংগ্রহ করার কিছু পদ্ধতিতে কতটা সময় লাগে, তা লেখকেরা এভাবে বর্ণনা করেছেন:
প্রতিটি পর্ব মানুষকে হাতে করে করে দেখাতে হয় বলে, এক ঘণ্টার তথ্য সংগ্রহে অন্তত এক ঘণ্টা মানুষের সময় লাগে।
এর বদলে HALO সিমুলেশনে মিলযুক্ত উদাহরণ তৈরি করে। প্রক্রিয়াটি শুরু হয় কোনো কাজকে চলনের ধাপে ভাগ করে। যেমন, আরামকেদারায় বসতে সামনে এগিয়ে যাওয়া, ঘুরে দাঁড়ানো এবং আসনে বসে পড়া লাগতে পারে। ‘Kimodo’ নামের একটি চলন তৈরির মডেলকে নির্দেশনা দেয় টেক্সট প্রম্পট, পথের নির্দিষ্ট বিন্দু এবং মূল ভঙ্গি।
এরপর স্বয়ংক্রিয় জ্যামিতিক যাচাইয়ে সম্ভাব্য চলনগুলোতে পা পিছলে যাওয়া, শরীর মেঝের ভেতর দিয়ে চলে যাওয়া, হঠাৎ লাফ দেওয়া এবং জয়েন্টের সীমা ছাড়িয়ে নড়াচড়ার মতো সমস্যা আছে কি না দেখা হয়। সবচেয়ে ভালো প্রার্থীটি বেছে নেওয়ার পর সেটিকে ভার্চুয়াল ঘরে স্থাপন করা হয়।
প্রসিডিউরাল দৃশ্য তৈরির ব্যবস্থা Infinigen বিভিন্ন বিন্যাস ও আসবাবসহ ১,০০০টি পরিবেশ তৈরি করে; এর মধ্যে রয়েছে বসার ঘর, কার্যালয় ও শোবার ঘর। রোবটের পরিকল্পিত চলন ও লক্ষ্যবস্তু আশপাশের আসবাবে ধাক্কা না খেয়ে মানিয়ে যায় এমন অবস্থান খোঁজে ব্যবস্থাটি।
এরপর একটি সিমুলেটর কাজটি করার সময় রোবট কী দেখত তা রেন্ডার করে। এতে বাস্তব ব্যবস্থার অনুরূপভাবে তৈরি ফিশআই ক্যামেরা ব্যবহার করা হয়। আলো, এক্সপোজার, রং, কনট্রাস্ট, ঝাপসাভাব ও সেন্সরের নয়েজ বদলে ছবিতে বৈচিত্র্য আনা হয়। প্রতিটি উদাহরণে একটি নির্দেশ, ক্যামেরার দৃশ্য এবং সেই অনুযায়ী শরীরের চলন যুক্ত থাকে।
কম্পিউটিংয়ের ব্যয় ও মানুষের কাজ
প্রধান প্রশিক্ষণ তথ্যভান্ডার তৈরি করতে Nvidia H100 গ্রাফিক্স প্রসেসরের ২৫০টি ইউনিট ব্যবহার করে প্রায় ৪৮ ঘণ্টা লেগেছে। সাধারণত GPU নামে পরিচিত এই প্রসেসরগুলো একসঙ্গে অনেক হিসাব করতে পারে, ফলে বিপুল পরিমাণ সিমুলেটেড তথ্য একসঙ্গে তৈরি করা যায়।
চলন তৈরির মডেলটি প্রশিক্ষণ দেওয়া হয়েছে অনুকরণমূলক শেখার মাধ্যমে, যেখানে Nvidia B200 GPU-এর ৬৪টি ইউনিট ব্যবহার করা হয়েছে। অনুকরণমূলক শেখায় কোনো মডেল উদাহরণে দেখানো আচরণ পুনরায় তৈরি করতে শেখে। মোশন ট্র্যাকার প্রশিক্ষণে H100 GPU-এর চারটি ইউনিট ব্যবহার করা হয়েছে; এতে রিইনফোর্সমেন্ট লার্নিংয়ের সঙ্গে পলিসি ডিস্টিলেশন যুক্ত ছিল।
রিইনফোর্সমেন্ট লার্নিংয়ে চেষ্টা এবং কাজ কতটা ভালো হচ্ছে সে সম্পর্কে প্রতিক্রিয়ার মাধ্যমে কোনো নিয়ন্ত্রককে প্রশিক্ষণ দেওয়া হয়। পলিসি ডিস্টিলেশনের মাধ্যমে শেখা আচরণ অন্য একটি মডেলে স্থানান্তর করা হয়। HALO-তে এই পদ্ধতিগুলো ট্র্যাকারকে পরিকল্পিত ভঙ্গিকে বাস্তব রোবটের উপযোগী চলনে রূপ দিতে সাহায্য করে।
প্রক্রিয়ার কিছু অংশে এখনো মানুষ কাজ নির্ধারণ করেন। নতুন কোনো বাস্তব কাজ যোগ করতে প্রম্পট লিখতে ও মূল ভঙ্গি নকশা করতে হয়, আর কিছু চলনের ক্ষেত্রে মানুষের ভিডিও বা মোশন ক্যাপচার উপাদান ব্যবহার করা হয়। কাজের বর্ণনা ও সীমাবদ্ধতাগুলো একবার তৈরি হলে, অনেক তৈরি করা ঘরে সেগুলো পুনরায় ব্যবহার করা যায়।
তাই পরিবর্তনটি হলো, প্রদর্শনীর উদাহরণ কীভাবে বাড়ানো হয়। প্রতিটি পর্বে একজনকে কাজটি করে দেখাতে হয় না; তার বদলে HALO কম্পিউটিং শক্তি ব্যবহার করে কাজটির বহু ভিন্ন ধরন তৈরি ও যাচাই করে।
দৃষ্টিনির্ভর ব্যবস্থা এখনো স্পর্শের সমস্যা সামলাতে পারে না
গবেষকদের মতে, HALO বর্তমানে মূলত দৃষ্টিনির্ভর এবং সরাসরি স্পর্শ অনুভব করতে পারে না। কোনো বস্তু ক্যামেরার দৃশ্যের বাইরে চলে গেলে বা অন্য কিছুর আড়ালে ঢাকা পড়লে বেশি শারীরিক সংস্পর্শ লাগে এমন কাজে এর পারফরম্যান্স কমতে পারে।
বাক্স ঠেলার উদাহরণে বোঝা যায় বিষয়টি কেন গুরুত্বপূর্ণ। বাক্সটি নড়ার সময় রোবটকে তার তুলনায় শরীরের অবস্থান ঠিক রাখতে হয়। ক্যামেরা দৃশ্যমান অবস্থান সম্পর্কে তথ্য দিতে পারে, আর স্পর্শ-সংবেদন দৃশ্য বাধাগ্রস্ত হলেও সংস্পর্শের তথ্য দিতে পারে।
গবেষকেরা ভবিষ্যৎ কাজের সম্ভাব্য দিক হিসেবে স্পর্শ-সংবেদন যোগ করার কথা বলেছেন। তবে তা কবে যুক্ত হবে, সে বিষয়ে কোনো সময়সীমা জানাননি। বর্তমান ফলাফল চ্যালেঞ্জটির একটি স্পষ্ট সীমা দেখায়: HALO অপরিচিত ঘরে দৃষ্টিনির্দেশিত কয়েকটি দক্ষতা দেখাতে পারে, কিন্তু দীর্ঘ ধারাবাহিক কাজ ও সংস্পর্শনির্ভর মিথস্ক্রিয়ায় এখনো কম নির্ভরযোগ্য।
গবেষণাটি কী পরিবর্তন আনে
Apple-এর এই গবেষণায় প্রশিক্ষণের তথ্য তৈরি, ভাষাভিত্তিক পরিকল্পনা এবং শারীরিক নিয়ন্ত্রণকে এমন একটি ব্যবস্থায় যুক্ত করা হয়েছে, যা আগে না দেখা ঘরে হিউম্যানয়েড রোবটে চলে। এর সবচেয়ে উল্লেখযোগ্য ফল হলো, ছয়টি পরীক্ষামূলক স্থানের আগাম মানচিত্র ছাড়াই ১,০০০টি সিমুলেটেড পরিবেশ থেকে ৩৬০টি বাস্তব পরীক্ষায় সফলভাবে কাজ করা।
প্রকাশিত কোডের মাধ্যমে সিমুলেশন ও হার্ডওয়্যার নিয়ে আরও গবেষণার জন্য এই প্রক্রিয়া উন্মুক্ত করা হয়েছে। এর পরিধিতে প্রশিক্ষণের উদাহরণ তৈরির সরঞ্জামের পাশাপাশি চলন তৈরি, অনুসরণ ও সমন্বয়ের জন্য প্রয়োজনীয় মডেল ও সফটওয়্যারও রয়েছে।
কেউ রোবটকে বসতে বা বাক্স সরাতে বললে নির্ভরযোগ্যতা নির্ভর করে পুরো প্রক্রিয়াটি একসঙ্গে কাজ করার ওপর: সঠিক বস্তু চেনা, সেখানে পৌঁছানো, সংস্পর্শ তৈরি করা এবং কাজটি সম্পন্ন করা। HALO-এর আলাদা কাজের ফলাফল এই প্রক্রিয়ায় অগ্রগতি দেখায়। ধারাবাহিক কাজের ফলাফল বলে দেয়, একাধিক কাজ একই রকম নির্ভরযোগ্যভাবে যুক্ত করার আগে কোথায় আরও উন্নতি দরকার।
মূল বিষয়
- Apple-এর গবেষকেরা Perceptive Humanoid Motion from Simulation গবেষণাপত্রটি ২০২৬ সালের ৪ নভেম্বর arXiv-এ জমা দিয়েছেন।
- আগে না দেখা, মানচিত্রে তোলা হয়নি এমন ছয়টি বাস্তব পরিবেশে ৩৬০টি আলাদা কাজের পরীক্ষায় HALO গড়ে ৯১% সাফল্য পেয়েছে।
- অন্য একটি বাস্তব পরিবেশে ৩০টি পরীক্ষায় তিনটি কাজের সমন্বয়ে গড় সাফল্য ছিল ৭০%।
- ব্যবস্থাটিতে কাজের পরিকল্পনা, চলন তৈরি এবং প্রতি সেকেন্ডে ৫০ বার জয়েন্টের নির্দেশ দেওয়া ট্র্যাকার রয়েছে।
- ১,০০০টি তৈরি করা পরিবেশে প্রায় ৩০০ ঘণ্টার কৃত্রিম উদাহরণ দিয়ে প্রশিক্ষণ দেওয়া হয়েছে।
- Unitree G1-এ বহন করা Mac mini ইন্টারনেট সংযোগ ছাড়াই স্থানীয়ভাবে কাজ করতে সহায়তা করে।
- প্রশিক্ষণে মানুষের কাজ নির্ধারণ এখনো প্রয়োজন, আর সংস্পর্শ অনুভব করার সীমাবদ্ধতা একটি দুর্বলতা হিসেবে রয়ে গেছে।